题目内容
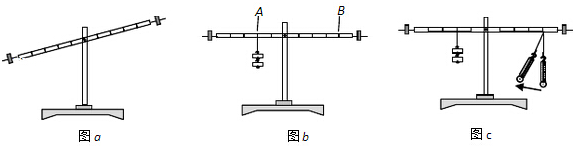
9.小兰想利用杠杆(型号 J2119),支架(铁架台)一套,弹簧测力计一个,钩码(50g×10 )两盒探究:“杠杆平衡时,如果保持阻力和阻力臂不变,则动力和动力臂的关系”.实验步骤如下,请你帮她把实验步骤补充完整,并回答下面的问题①将支架组放在水平桌面上,组装杠杆,调节杠杆两端的平衡螺母,直至杠杆在水平位置平衡,将弹簧测力计的指针调节到零刻度线位置.
②用弹簧测力计测出四个钩码的重力G,将四个钩码挂在支点左侧0.1m刻度线处.将杠杆受到的四个钩码的拉力作为阻力F2,则阻力臂为L2=0.1m,阻力F2=G.将阻力F2和阻力臂为L2的数据记录在表格中.
③用弹簧测力计测出2个钩码的重力为Gˊ,作为动力F1,将两个钩码挂在杠杆支点右侧,调节钩码的位置,使杠杆再次在水平位置平衡.将杠杆右侧受到的钩码的拉力作为动力F1,记录支点右侧挂钩码位置到支点的距离作为动力臂L1.将动力F1和动力臂L1的数据分别记录在表中.
④保持支点左侧所挂钩码个数及位置不变.依次测量3、4、5、6、7个钩码的重力即为动力,并依次挂在支点右侧,调节右侧钩码到支点的距离(即动力臂的大小),使杠杆在水平位置再次平衡;记录动力和动力臂数据.
回答下列问题
(1)在步骤④中的空格处应填个数及位置;
(2)本实验需要控制的不变量是阻力和阻力臂;
(3)本实验中的自变量是动力臂.
分析 根据控制变量法和实验的目的判断,需要保持阻力和阻力臂不变;实验中分别改变动力变化量和动力臂变化量,观察在阻力和阻力臂不变时,动力变化量和动力臂变化量的关系.
解答 解:(1)以钩码的重力为阻力,以弹簧测力计的拉力为动力,由于不改变阻力和阻力臂,所以所以实验中需要控制的不变量是阻力和阻力臂,则应保持支点左侧所挂钩码个数及位置不变.
(2)根据控制变量法可知:阻力和阻力臂保持不变,改变动力臂来探究动力的变化;
(3)动力臂是指动力作用线到支点的距离,改变动力臂来分析动力的变化,所以实验中自变量是动力臂.
故答案为:(1)个数及位置;(2)阻力和阻力臂;(3)动力臂.
点评 本题考查控制变量法的应用,实验设计时注意两点:一是控制变量法的应用;二是分析实验的条件(阻力和阻力臂保持不变).

练习册系列答案
相关题目


 光电鼠标的原理就是利用发光二极管照射鼠标垫(如图),并被反射回鼠标的光学感应器(相当于光屏),用以记录移动动作,以此捕捉移动位置的不同画面.图中光学感应器、透镜、发光二极管等元件固定在鼠标内,当发光二极管的光照射在粗糙的鼠标垫上时会发生漫反射.若成像透镜距鼠标垫7mm,光学感应器距成像透镜3mm,则在光学感应器上所成的像是倒立(选填“倒立”或“正立”)、缩小(选填“放大”或“缩小”)的实像(选填“实像”或“虚像),当鼠标向前推移时,感光器件上的像相对于光学感应器在向前移动.


1.甲白炽灯的名牌上标有“220-100”,乙白炽灯的名牌上标有“220-25”,由此可知( )
| A. | 甲灯一定比乙灯亮 | |
| B. | 甲灯的电阻小于乙灯的电阻 | |
| C. | 正常发光时,甲灯的电功率是乙灯电功率的4倍 | |
| D. | 正常发光时,甲灯10小时可消耗1度电 |
19.如图所示的四个实例中,属于增大摩擦的是( )
| A. |  轴承之间装滚珠 | B. |  写字时用力 | ||
| C. |  合页加润滑油 | D. |  滑冰时穿冰鞋滑行 |