摘要:如图所示,根据指令,机器人在平面上能完成下列动作:先原地旋转角度 (为正时,按逆时针方向旋转, 为负时,按顺时针方向旋转),再朝面对的方向沿直线行走距离. (1)现机器人在直角坐标系的坐标原点,且面对轴正方向.试给机器人下一个指令,使其移动到点(4,4); (2)机器人在完成该指令后,发现在点处有一小球正向坐标原点作匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截位小球?并给出机器人所需的指令.(结果精确到小数点后两位)
网址:http://m.1010jiajiao.com/timu_id_2980199[举报]
如图,根据指令(γ,θ)(γ≥0,-180°<θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转θ),再朝其面对的方向沿直线行走距离γ.
(1)现机器人在平面直角坐标系的坐标原点,且面对x轴正方向.试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一小球 正向坐标原点作匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果用反三角函数表示).
如图,根据指令(γ,θ)(γ≥0,-180°<θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转θ),再朝其面对的方向沿直线行走距离γ.
(1)现机器人在平面直角坐标系的坐标原点,且面对x轴正方向.试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一小球 正向坐标原点作匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果用反三角函数表示).
(1)现机器人在平面直角坐标系的坐标原点,且面对x轴正方向.试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一小球 正向坐标原点作匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果用反三角函数表示).
如图所示,根据指令
(r,θ)(r≥0,-180°≤θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度
θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转|θ|),再朝其面对的方向沿直线行走距离r.(1)
现机器人在直角坐标系的坐标原点,且面对x轴正方向,试给机器人下一个指令,使其移动到点(4,4).(2)
机器人在完成该指令后,发现在点(17,0)处有一个小球正向坐标原点作匀速直线滚动,已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果精确到小数点后两位).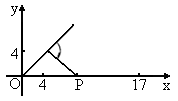
 )(其中r≥0,-180°<
