题目内容
19. 某兴趣小组在做“探究做功和物体速度变化关系”的实验前,提出了几种猜想:
①W∝υ,
②W∝υ2,
③W∝$\sqrt{υ}$.
他们的实验装置如图甲所示,PQ为一块倾斜放置的木板,在Q处固定一个速度传感器(用来测量物体每次通过Q点的速度).在刚开始实验时,有位同学提出,不需要测出物体质量,只要测出物体初始位置到速度传感器的距离和读出速度传感器的读数就行了,大家经过讨论采纳了该同学的建议.
(1)让小球分别从不同高度无初速释放,测出物体初始位置到速度传感器的距离L1、L2、L3、L4…,读出小球每次通过Q点的速度υ1,υ2,υ3…,并绘制了如图乙所示的L-υ图象.若为了更直观地看出L和υ的变化关系,他们下一步应怎么做?绘制L-v2图象,判断W与v是否成正比
(2)在此实验中,木板与物体间摩擦力的大小会不会影响探究出的结果,为什么?不会,重力和摩擦力所做的总功也与位移成正比..
分析 通过实验来探究“合外力做功和物体速度变化的关系”.每次实验物体从不同初位置处静止释放,量出初位置到速度传感器的位移、读出物体到传感器位置的速度.根据实验数据列出数据表并描点作出图象,从而找到位移与速度变化的关系,在运动过程中,由于物体受力是恒定的,所以得出合外力做功与物体速度变化的关系.因此在实验中物体与木板间的摩擦力不会影响探究的结果.
解答 解:(1)若只有重力做功,则:mgLsin=$\frac{1}{2}m{v}^{2}$,等号的两边都有m,可以约掉,故不需要测出物体的质量.用牛顿第二定律求解,也能得出相同的结论.
若是重力和摩擦力做功,则:$(mgsinθ-μmgcosθ)L=\frac{1}{2}m{v}^{2}$,等号的两边都有m,可以约掉,故不需要测出物体的质量.用牛顿第二定律求解,也能得出相同的结论.采用表格方法记录数据,合理绘制的L-v图象是曲线,不能得出结论W∝v2.为了更直观地看出L和v的变化关系,应该绘制L-v2图象.
故应绘制L-v2图象,判断W与v是否成正比;
(2)因为重力和摩擦力的总功W也与距离L成正比,因此不会影响探究的结果.
故答案为:(1)绘制L-v2图象,判断W与v是否成正比;(2)不会,重力和摩擦力所做的总功也与位移成正比
点评 通过实验数据列表、描点、作图从而探究出问题的结论.值得注意的是:由于合外力恒定,因此合外力做的功与发生的位移是成正比.故可先探究位移与速度变化有何关系.

练习册系列答案
 阅读快车系列答案
相关题目
7.某人将质量m=1kg的物体由静止匀加速举高1m时,物体获得2m/s的速度,则在这一过程中,下列说法错误的是(g=10m/s2)( )
| A. | 物体的机械能守恒 | B. | 合外力对物体做功3J | ||
| C. | 物体的机械能增加12J | D. | 人对物体做功12J |

7.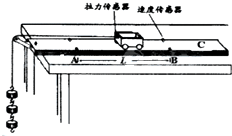 某实验小组利用拉力传感器和速度传感器探究“动能定理”,如图,他们将拉力传感器固定在小车上,用不可伸长的细线将其通过一个定滑轮与钩码相连,用拉力传感器记录小车受到拉力的大小.在水平桌面上相距50.0cm的A、B两点各安装一个速度传感器记录小车通过A、B时的速度大小.小车中可以放置砝码.
(1)实验主要步骤如下:
①测量小车和砝码以及拉力传感器的总质量和拉力传感器的总质量M1;把细线的一端固定在拉力传感器上另一端通过定滑轮与钩码相连;正确连接所需电路;
②将小车停在C点,小车和砝码以及拉力传感器的总质量,小车在细线拉动下运动,记录细线拉力及小车通过A、B时的速度.
③在小车中增加砝码,或小车和砝码,重复②的操作.
(2)表1是他们测得的一组数据,其中M是M1与小车中砝码质量之和,|v22-v21|是两个速度传感器记录速度的平方差,可以据此计算出动能变化量△E,F是拉力传感器受到的拉力,W是F在A、B间所作的功.表格中△E3=0.600J,W3=0.610J.(结果保留三位有效数字)
表1 数据记录表
 某实验小组利用拉力传感器和速度传感器探究“动能定理”,如图,他们将拉力传感器固定在小车上,用不可伸长的细线将其通过一个定滑轮与钩码相连,用拉力传感器记录小车受到拉力的大小.在水平桌面上相距50.0cm的A、B两点各安装一个速度传感器记录小车通过A、B时的速度大小.小车中可以放置砝码.
(1)实验主要步骤如下:
①测量小车和砝码以及拉力传感器的总质量和拉力传感器的总质量M1;把细线的一端固定在拉力传感器上另一端通过定滑轮与钩码相连;正确连接所需电路;
②将小车停在C点,小车和砝码以及拉力传感器的总质量,小车在细线拉动下运动,记录细线拉力及小车通过A、B时的速度.
③在小车中增加砝码,或小车和砝码,重复②的操作.
(2)表1是他们测得的一组数据,其中M是M1与小车中砝码质量之和,|v22-v21|是两个速度传感器记录速度的平方差,可以据此计算出动能变化量△E,F是拉力传感器受到的拉力,W是F在A、B间所作的功.表格中△E3=0.600J,W3=0.610J.(结果保留三位有效数字)
表1 数据记录表
| 次数 | M/kg | |v22-v21|/(m/s)2 | △E/J | F/N | W/J |
| 1 | 0.500 | 0.760 | 0.190 | 0.400 | 0.200 |
| 2 | 0.500 | 1.65 | 0.413 | 0.840 | 0.420 |
| 3 | 0.500 | 2.40 | △E3 | 1.220 | W3 |
| 4 | 1.000 | 2.40 | 1.20 | 2.420 | 1.21 |
| 5 | 1.000 | 2.84 | 1.42 | 2.860 | 1.43 |
14.关于加速度的概念,下列说法正确的是( )
| A. | 加速度就是增加出来的速度 | |
| B. | 加速度方向一定与速度变化量的方向相同 | |
| C. | 加速度的大小反映了速度变化的快慢 | |
| D. | 物体有加速度,速度不一定增大 | |
| E. | $\frac{△v}{△t}$叫速度变化率,就是加速度 |
4.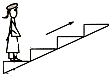 为了节省能量,香坊万达商场安装了智能化的电动扶梯.无人乘行时,扶梯运转得很慢;有人站上扶梯时,它会先慢慢加速,再匀速运转.一顾客乘扶梯上楼,恰好经历了这两个过程,如图所示,则在加速过程中,下列说法中正确的是( )
 为了节省能量,香坊万达商场安装了智能化的电动扶梯.无人乘行时,扶梯运转得很慢;有人站上扶梯时,它会先慢慢加速,再匀速运转.一顾客乘扶梯上楼,恰好经历了这两个过程,如图所示,则在加速过程中,下列说法中正确的是( )
| A. | 顾客受到三个力的作用 | B. | 顾客受到摩擦力的方向沿斜面向上 | ||
| C. | 扶梯对顾客没有摩擦力的作用 | D. | 顾客对扶梯的压力等于顾客的重量 |
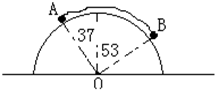 如图所示,AB两球用轻绳相连静止在光滑半圆柱面上,若A的质量为m,则B的质量为多少?(sin37°=0.6 cos37°=0.8)
9. 如图甲所示,波源S从平衡位置开始上、下(沿y轴方向)振动,产生的简谐横波向右传播,经过0.1s后,沿波的传播方向上距S为2m的P点开始振动.若以P点开始振动的时刻作为计时的起点,P点的振动图象,如图乙所示.则下列说法中正确的是( )
 如图甲所示,波源S从平衡位置开始上、下(沿y轴方向)振动,产生的简谐横波向右传播,经过0.1s后,沿波的传播方向上距S为2m的P点开始振动.若以P点开始振动的时刻作为计时的起点,P点的振动图象,如图乙所示.则下列说法中正确的是( )
| A. | 该波的波长为$\frac{8}{4n+1}$ m(n=0,1,2,…) | |
| B. | 该波通过宽度约为1 m的缝隙时,不能产生明显的衍射现象 | |
| C. | 波源S最初是向下振动的 | |
| D. | 该简谐波的波速为20 m/s |