摘要:y轴和z轴的单位长度相同.x轴上的单位长度为y轴的单位长度的一半. 新知4:空间任意一点的坐标的含义 经过A点作三个平面分别垂直于x轴.y轴和z轴.它们与x轴.y轴和z轴分别交于三点.三点在相应的坐标轴上的坐标a,b,c组成的有序实数对叫做点A的坐标记为:A 典型例题1:在空间直角坐标系中.作出点. 典型例题2:如图.已知长方体ABCD-A`B`C`D`的边长为AB=12,AD=8,AA`=5.以这个长方体的顶点A为坐标原点.射线AB,AD,AA`分别为x轴.y轴和z轴的正半轴,建立空间直角坐标系,求长方体各个顶点的坐标. 学习反思1:在空间直角坐标系中,x轴上的点.xoy坐标平面内的点的坐标各有什么特点?
网址:http://m.1010jiajiao.com/timu_id_2915506[举报]
(1)若点A(a,b)(其中a≠b)在矩阵M= 对应变换的作用下得到的点为B(-b,a).
(Ⅰ)求矩阵M的逆矩阵;
(Ⅱ)求曲线C:x2+y2=1在矩阵N= 所对应变换的作用下得到的新的曲线C′的方程.
(2)选修4-4:坐标系与参数方程
(Ⅰ)以直角坐标系的原点为极点,x轴的正半轴为极轴,并在两种坐标系中取相同的长度单位已知直线的极坐标方程为 ,它与曲线
 为参数)相交于两点A和B,求|AB|;
(Ⅱ)已知极点与原点重合,极轴与x轴正半轴重合,若直线C1的极坐标方程为: ,曲线C2的参数方程为:
 (θ为参数),试求曲线C2关于直线C1对称的曲线的直角坐标方程.
(3)选修4-5:不等式选讲
(Ⅰ)已知函数f(x)=|x+3|,g(x)=m-2|x-11|,若2f(x)≥g(x+4)恒成立,求实数m的取值范围.
(Ⅱ)已知实数x、y、z满足2x2+3y2+6z2=a(a>0),且x+y+z的最大值是1,求a的值.
查看习题详情和答案>>
 对应变换的作用下得到的点为B(-b,a).
(Ⅰ)求矩阵M的逆矩阵;
(Ⅱ)求曲线C:x2+y2=1在矩阵N=
 所对应变换的作用下得到的新的曲线C′的方程.
(2)选修4-4:坐标系与参数方程
(Ⅰ)以直角坐标系的原点为极点,x轴的正半轴为极轴,并在两种坐标系中取相同的长度单位已知直线的极坐标方程为
 ,它与曲线
 为参数)相交于两点A和B,求|AB|;
(Ⅱ)已知极点与原点重合,极轴与x轴正半轴重合,若直线C1的极坐标方程为:
 ,曲线C2的参数方程为:
 (θ为参数),试求曲线C2关于直线C1对称的曲线的直角坐标方程.
(3)选修4-5:不等式选讲
(Ⅰ)已知函数f(x)=|x+3|,g(x)=m-2|x-11|,若2f(x)≥g(x+4)恒成立,求实数m的取值范围.
(Ⅱ)已知实数x、y、z满足2x2+3y2+6z2=a(a>0),且x+y+z的最大值是1,求a的值.
查看习题详情和答案>>
(1)若点A(a,b)(其中a≠b)在矩阵M=
对应变换的作用下得到的点为B(-b,a).
(Ⅰ)求矩阵M的逆矩阵;
(Ⅱ)求曲线C:x2+y2=1在矩阵N=
所对应变换的作用下得到的新的曲线C′的方程.
(2)选修4-4:坐标系与参数方程
(Ⅰ)以直角坐标系的原点为极点,x轴的正半轴为极轴,并在两种坐标系中取相同的长度单位已知直线的极坐标方程为θ=
(ρ∈R),它与曲线
(θ为参数)相交于两点A和B,求|AB|;
(Ⅱ)已知极点与原点重合,极轴与x轴正半轴重合,若直线C1的极坐标方程为:ρcos(θ-
)=
,曲线C2的参数方程为:
(θ为参数),试求曲线C2关于直线C1对称的曲线的直角坐标方程.
(3)选修4-5:不等式选讲
(Ⅰ)已知函数f(x)=|x+3|,g(x)=m-2|x-11|,若2f(x)≥g(x+4)恒成立,求实数m的取值范围.
(Ⅱ)已知实数x、y、z满足2x2+3y2+6z2=a(a>0),且x+y+z的最大值是1,求a的值.
查看习题详情和答案>>
|
(Ⅰ)求矩阵M的逆矩阵;
(Ⅱ)求曲线C:x2+y2=1在矩阵N=
|
(2)选修4-4:坐标系与参数方程
(Ⅰ)以直角坐标系的原点为极点,x轴的正半轴为极轴,并在两种坐标系中取相同的长度单位已知直线的极坐标方程为θ=
| π |
| 4 |
|
(Ⅱ)已知极点与原点重合,极轴与x轴正半轴重合,若直线C1的极坐标方程为:ρcos(θ-
| π |
| 4 |
| 2 |
|
(3)选修4-5:不等式选讲
(Ⅰ)已知函数f(x)=|x+3|,g(x)=m-2|x-11|,若2f(x)≥g(x+4)恒成立,求实数m的取值范围.
(Ⅱ)已知实数x、y、z满足2x2+3y2+6z2=a(a>0),且x+y+z的最大值是1,求a的值.
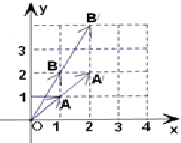 选修4-2:矩阵及其变换
(1)如图,向量
| OA |
| OB |
| OA′ |
| OB′ |
(Ⅰ)求矩阵M;
(Ⅱ)并求y=sin(x+
| π |
| 3 |
选修4-4:坐标系与参数方程
( 2)在直角坐标系x0y中,直线l的参数方程为
|
| 5 |
(Ⅰ)求圆C的直角坐标方程;
(Ⅱ)设圆C与直线l交于点A,B.若点P的坐标为(3,
| 5 |
选修4-5:不等式选讲
(3)已知x,y,z为正实数,且
| 1 |
| x |
| 1 |
| y |
| 1 |
| z |