摘要:6.B 析:此时弹簧测力计的示数实际上是物体和弹簧测力计的重力之和
网址:http://m.1010jiajiao.com/timu_id_1933422[举报]
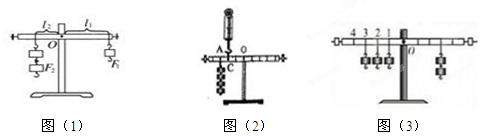
如图(1)所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
⑴实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节。
⑵某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
⑶如图(2)所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是_______.
⑷某次实验中,若采取如图(3)所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑸如图(4)所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力- -位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图(5)所示.由图可知金属杆重 N.
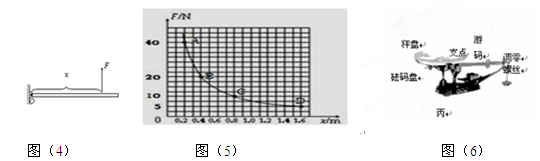
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”。实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”)。
(7)如图(6)所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 。
⑴实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节。
⑵某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
⑶如图(2)所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是_______.
⑷某次实验中,若采取如图(3)所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑸如图(4)所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力- -位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图(5)所示.由图可知金属杆重 N.
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”。实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”)。
(7)如图(6)所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 。
如图1所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
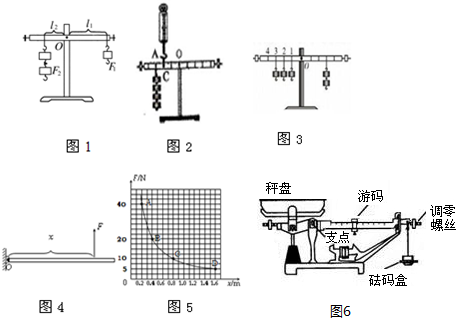
(1)实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节.
(2)某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 N.
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”).
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 .
查看习题详情和答案>>
(1)实验前,应先调节杠杆在
(2)某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理
在“探究滑轮组机械效率”的实验中,某实验小组采用了A、B两种绕线方式不同的滑轮组(如图1所示)进行实验,发现了一些实际问题.
(1)补充表格中所缺内容;
(2)实验中机械效率η______(选填“>”、“=”或“<”)1,而表格中1、2两次实验的机械效率分别为125%和100%,这是什么原因?通过观察图2和图3,手持弹簧测力计在竖直方向时,发现指针的位置不同,图1中指针在零刻线下方.
(3)经过分析,找到了机械效率为100%和125%的原因是:用滑轮组A进行实验时,弹簧测力计的示数比细绳实际的拉力要______,用测量值计算出的总功比绳实际拉力做得功要______,因此测得的机械效率比实际效率要高.
(4)实验总结:在测量滑轮组机械效率的实验中,考虑弹簧测力计对读数的影响,测拉力时,弹簧测力计一般要竖直向______移动;若弹簧测力计倒置时测拉力,要先将指针调至零刻线处.
 查看习题详情和答案>>
| 实验次数 | 滑轮组 | 物块重G/N | 物块上升的高度h/m | 有用功W有/J | 拉力F/N | 弹簧测力计移动的距离s/m | 总功W总/J | 机械效率 η |
| 1 | A | 0.50 | 0.2 | 0.10 | 0.20 | 0.4 | 0.08 | 125% |
| 2 | A | 1.90 | 0.2 | 0.38 | 0.95 | 0.4 | 0.38 | 100% |
| 3 | B | 0.50 | 0.2 | 0.10 | 0.25 | 0.6 | ||
| 4 | B | 1.90 | 0.2 | 0.38 | 0.75 | 0.6 | 0.45 | 84.4% |
(2)实验中机械效率η______(选填“>”、“=”或“<”)1,而表格中1、2两次实验的机械效率分别为125%和100%,这是什么原因?通过观察图2和图3,手持弹簧测力计在竖直方向时,发现指针的位置不同,图1中指针在零刻线下方.
(3)经过分析,找到了机械效率为100%和125%的原因是:用滑轮组A进行实验时,弹簧测力计的示数比细绳实际的拉力要______,用测量值计算出的总功比绳实际拉力做得功要______,因此测得的机械效率比实际效率要高.
(4)实验总结:在测量滑轮组机械效率的实验中,考虑弹簧测力计对读数的影响,测拉力时,弹簧测力计一般要竖直向______移动;若弹簧测力计倒置时测拉力,要先将指针调至零刻线处.
 查看习题详情和答案>>
如图甲所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.

(1)实验前,应先调节杠杆在
(2)某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为
(3)如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
(4)某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图丁1所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丁2所示.由图可知金属杆重
查看习题详情和答案>>

(1)实验前,应先调节杠杆在
水平
水平
位置平衡,这样做的目的是便于测量力臂
便于测量力臂
,调节时,发现杠杆左端偏低,则将左端螺母向右
右
调节.(2)某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
1
1
(选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值小
小
(选填:大或小).(3)如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
变大
变大
(选填:变大、变小或保持不变),其原因是该力的力臂变短了(此时的力臂小于OC了)
该力的力臂变短了(此时的力臂小于OC了)
.(4)某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
D
D
(选填字母).A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图丁1所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丁2所示.由图可知金属杆重
10
10
N.
在“探究滑轮组机械效率”的实验中,某实验小组采用A、B两种绕线方式不同的滑轮组进行实验,发现了一些实际问题.
(1)下表是实验中的几组数据,请在空白处填上相应的计算结果.

(2)实际中机械效率______ 1(选填“>”、“=”或“<”),而表格中1、2两次实验的机械效率分别为100%和125%.这是什么原因?通过观察中图和右图,手持弹簧测力计在竖直方向时,发现指针的位置不同,中图中指针在零刻线的下方.
(3)经过分析,找到了机械效率为100%和125%的原因是:用滑轮组A进行实验时,弹簧测力计的示数比细绳实际的拉力要______,用测量值计算出的总功比细绳实际拉力做的功要______,因此测得的机械效率比实际效率要高.
(4)实验总结:在测量滑轮组机械效率的实验中,考虑弹簧测力计对读数的影响,测拉力时,弹簧测力计一般要竖直向______移动;若弹簧测力计倒置时测拉力,要先将指针调至零刻线处.
查看习题详情和答案>>
(1)下表是实验中的几组数据,请在空白处填上相应的计算结果.
| 实验 次数 | 滑 轮 组 | 物块重 G/N | 物块上升 的高度 h/m | 有用功 W有/J | 拉力 F/N | 弹簧测力 计移动的 距离s/m | 总功 W总/J | 机械 效率 |
| 1 | A | 0.50 | 0.2 | 0.10 | 0.20 | 0.4 | 0.08 | 125% |
| 2 | A | 1.90 | 0.2 | 0.38 | 0.95 | 0.4 | 0.38 | 100% |
| 3 | B | 0.50 | 0.2 | 0.10 | 0.25 | 0.6 | ||
| 4 | B | 1.90 | 0.2 | 0.38 | 0.75 | 0.6 | 0.45 | 84.4% |

(2)实际中机械效率______ 1(选填“>”、“=”或“<”),而表格中1、2两次实验的机械效率分别为100%和125%.这是什么原因?通过观察中图和右图,手持弹簧测力计在竖直方向时,发现指针的位置不同,中图中指针在零刻线的下方.
(3)经过分析,找到了机械效率为100%和125%的原因是:用滑轮组A进行实验时,弹簧测力计的示数比细绳实际的拉力要______,用测量值计算出的总功比细绳实际拉力做的功要______,因此测得的机械效率比实际效率要高.
(4)实验总结:在测量滑轮组机械效率的实验中,考虑弹簧测力计对读数的影响,测拉力时,弹簧测力计一般要竖直向______移动;若弹簧测力计倒置时测拉力,要先将指针调至零刻线处.
查看习题详情和答案>>