题目内容
如图甲所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.

(1)实验前,应先调节杠杆在
(2)某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为
(3)如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
(4)某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图丁1所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丁2所示.由图可知金属杆重

(1)实验前,应先调节杠杆在
水平
水平
位置平衡,这样做的目的是便于测量力臂
便于测量力臂
,调节时,发现杠杆左端偏低,则将左端螺母向右
右
调节.(2)某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
1
1
(选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值小
小
(选填:大或小).(3)如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
变大
变大
(选填:变大、变小或保持不变),其原因是该力的力臂变短了(此时的力臂小于OC了)
该力的力臂变短了(此时的力臂小于OC了)
.(4)某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
D
D
(选填字母).A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图丁1所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丁2所示.由图可知金属杆重
10
10
N.分析:①为了避免杠杆重力对杠杆平衡产生的影响和便于测量力臂,实验前,应首先进行杠杆平衡调节,根据杠杆的平衡条件,杠杆左、右两端的螺母(或一端的螺母)向杠杆上翘的一端调节.
②利用题中表格中的已知数据分别计算F1L1与F2L2的值,进行比较,因杠杆是平衡的,若F1L1≠F2L2说明有错误.
③根据杠杆平衡的条件F1L1=F2L2分别计算测力计倾斜前后两状态时拉力的大小,比较即可.
④如图操作,左端有三个拉力,对应的有三个力臂,要计算三个力与力臂的乘积,不符合杠杆一个动力、一个阻力的要求.
⑤解决图表类的题目要充分利用表中数据,此题,杠杆是粗细均匀的一只金属杆,重心在杠杆的中点,当x为0.8m时,动力臂等于阻力臂,所以拉力等于杠杆的重力.
②利用题中表格中的已知数据分别计算F1L1与F2L2的值,进行比较,因杠杆是平衡的,若F1L1≠F2L2说明有错误.
③根据杠杆平衡的条件F1L1=F2L2分别计算测力计倾斜前后两状态时拉力的大小,比较即可.
④如图操作,左端有三个拉力,对应的有三个力臂,要计算三个力与力臂的乘积,不符合杠杆一个动力、一个阻力的要求.
⑤解决图表类的题目要充分利用表中数据,此题,杠杆是粗细均匀的一只金属杆,重心在杠杆的中点,当x为0.8m时,动力臂等于阻力臂,所以拉力等于杠杆的重力.
解答:解:①因为杠杆的重力对杠杆平衡产生的影响,实验前,应首先进行杠杆平衡调节.当杠杆处于水平平衡时,作用在杠杆上的动力和阻力--钩码的重力--的方向恰好与杠杆垂直,这时力的力臂就可以从杠杆上的刻度直接读出.因此,调节杠杆的水平平衡是为了便于测量力臂的大小.如发现杠杆左端偏高,说明杠杆重心位置偏右,向左调节杠杆左侧平衡螺母或向左调节杠杆右侧平衡螺母.
②分析表中数据:实验序号1中,F1L1=2N×20cm=40N?cm;而F2L2=1N×10cm=10N?cm,∴F1L1≠F2L2,
因杠杆平衡,该组乘积不相等说明数据有错误.
实验序号2中,F1L1=1N×8cm=8N?cm,而F2L2=2N×4cm=8N?cm,∴F1L1=F2L2,
因杠杆平衡,该组乘积相等说明数据正确.
由F1L实=F2L2得:L实=
=
=5cm<10cm;
即:动力臂的实际值比表中的记录值小.
③由题干可知:弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆时,杠杆受到的阻力和阻力臂不变,测力计的拉力方向改变,拉力的力臂L′小于竖直向上拉时的力臂L1=OC;
使杠杆在水平位置保持平衡,由杠杆平衡条件得:F′=
;F1=
;∴F′>F1;
即:则弹簧测力计的示数将变大,原因是该力的力臂变短了(此时的力臂小于OC了).
④杠杆平衡后,右边有一个力与力臂的乘积,而左边有三个力与力臂的乘积,共有四个力与力臂的乘积,数目过多,计算不便.
⑤粗细均匀的金属杆长为1.6m,则其重心在0.8m处,此处动力臂等于阻力臂,由杠杆平衡条件可知,拉力的大小即为金属杆的重,故重力为10N.
故答案为:(1)水平,便于测量力臂,右;
(2)1,小;
(3)变大,该力的力臂变短了(此时的力臂小于OC了);
(4)D;
(5)10N.
②分析表中数据:实验序号1中,F1L1=2N×20cm=40N?cm;而F2L2=1N×10cm=10N?cm,∴F1L1≠F2L2,
因杠杆平衡,该组乘积不相等说明数据有错误.
实验序号2中,F1L1=1N×8cm=8N?cm,而F2L2=2N×4cm=8N?cm,∴F1L1=F2L2,
因杠杆平衡,该组乘积相等说明数据正确.
由F1L实=F2L2得:L实=
| F2 L2 |
| F1 |
| 1N×10cm |
| 2N |
即:动力臂的实际值比表中的记录值小.
③由题干可知:弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆时,杠杆受到的阻力和阻力臂不变,测力计的拉力方向改变,拉力的力臂L′小于竖直向上拉时的力臂L1=OC;
使杠杆在水平位置保持平衡,由杠杆平衡条件得:F′=
| F2 L2 |
| L′ |
| F2 L2 |
| L1 |
即:则弹簧测力计的示数将变大,原因是该力的力臂变短了(此时的力臂小于OC了).
④杠杆平衡后,右边有一个力与力臂的乘积,而左边有三个力与力臂的乘积,共有四个力与力臂的乘积,数目过多,计算不便.
⑤粗细均匀的金属杆长为1.6m,则其重心在0.8m处,此处动力臂等于阻力臂,由杠杆平衡条件可知,拉力的大小即为金属杆的重,故重力为10N.
故答案为:(1)水平,便于测量力臂,右;
(2)1,小;
(3)变大,该力的力臂变短了(此时的力臂小于OC了);
(4)D;
(5)10N.
点评:解决与杠杆平衡条件相关问题的基本方法:准确找出题中杠杆的五要素,再将对应的动力和动力臂、阻力和阻力臂代入杠杆平衡条件,即可求解;解决图表类的题目要充分利用表中数据,此题,当x为0.8m时拉力等于杠杆的重力.

练习册系列答案
相关题目
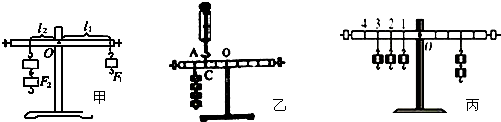
如图甲所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。

①实验前,应先调节杠杆在 位置平衡。这样做,除了
可以消除自身的重力影响,还可以方便地测量或读出 。
②某实验小组记录两组数据如下:
|
实验序号 |
动力F1/N |
动力臂l1/cm |
阻力F2/N |
阻力臂l2/cm |
|
1 |
2 |
20 |
1 |
10 |
|
2 |
1 |
8 |
2 |
4 |
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误。检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小)。
③如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将__ (选填:变大、变小或保持不变)。

④某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多

如图甲所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.

①实验前,应先调节杠杆在______位置平衡.这样做,除了可以消除自身的重力影响,还可以方便地测量或读出______.
②某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为______(选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值______选填:大或小).
③如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将______(选填:变大、变小或保持不变).
④某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因______选填字母).
A.一个人无法独立操作 B.需要使用太多的钩码 C.力臂与杠杆不重合 D.力和力臂数目过多.

①实验前,应先调节杠杆在______位置平衡.这样做,除了可以消除自身的重力影响,还可以方便地测量或读出______.
②某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂l1/cm | 阻力F2/N | 阻力臂l2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
③如图乙所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将______(选填:变大、变小或保持不变).
④某次实验中,若采取如图丙所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因______选填字母).
A.一个人无法独立操作 B.需要使用太多的钩码 C.力臂与杠杆不重合 D.力和力臂数目过多.