摘要: 4. 已知A在y轴上.则a = .
网址:http://m.1010jiajiao.com/timu3_id_767122[举报]
 10、已知在数轴上a、b的对应点如图所示,则下列式子正确的是( )
已知在矩形ABCD中,AB=4,BC=
,O为BC上一点,BO=
,如图所示,以BC所在直线为x轴,O为坐标原点建立平面直角坐标系,M为线段OC上的一点.
(1)若点M的坐标为(1,0),如图①,以OM为一边作等腰△OMP,使点P在矩形ABCD的一边上,则符合条件的等腰三角形有几个?请直接写出所有符合条件的点P的坐标;
(2)若将(1)中的点M的坐标改为(4,0),其它条件不变,如图②,那么符合条件的等腰三角形有几个?求出所有符合条件的点P的坐标;
(3)若将(1)中的点M的坐标改为(5,0),其它条件不变,如图③,请直接写出符合条件的等腰三角形有几个.(不必求出点P的坐标)


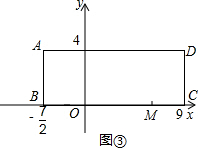 查看习题详情和答案>>
| 25 |
| 2 |
| 7 |
| 2 |
(1)若点M的坐标为(1,0),如图①,以OM为一边作等腰△OMP,使点P在矩形ABCD的一边上,则符合条件的等腰三角形有几个?请直接写出所有符合条件的点P的坐标;
(2)若将(1)中的点M的坐标改为(4,0),其它条件不变,如图②,那么符合条件的等腰三角形有几个?求出所有符合条件的点P的坐标;
(3)若将(1)中的点M的坐标改为(5,0),其它条件不变,如图③,请直接写出符合条件的等腰三角形有几个.(不必求出点P的坐标)


 查看习题详情和答案>>
已知在坐标平面上的机器人接受指令“[a,A]”(a≥0,0°<A<180°)后行动结果为:在原地顺时针旋转A后,再向面对方向沿直线前行a.若机器人的位置是在原点,面对方向是y轴的负半轴,则它完成一次指令[2,30°]后所在位置的坐标是( )
A、(-1,-
| ||
B、(-1,
| ||
C、(-
| ||
D、(
|