摘要: 如图所示.“ 型杆上通过轻绳连有两个滑环A.B.已知它们的质量mA=mB=2 kg.A与水平杆间动摩擦因数为0.2.B与竖直杆间光滑接触.轻绳长L=25 cm.现用水平力将A球缓慢向右拉动.则拉动过程中.θ角由37°增大到53°.这一段内拉力F做的功为 .
网址:http://m.1010jiajiao.com/timu3_id_1693422[举报]
 如图所示,“
 ”型杆上通过轻绳连有两个滑环A、B,已知它们的质量mA=mB=2Kg,A与水平杆间动摩擦系数为0.2,B与竖直杆间光滑接触,轻绳长L=25cm.现用水平力将A球缓慢向右拉动,则拉动过程中,θ角由37°增大到53°,这一段内拉力F做的功为
1.4
1.4
.
如图所示,“ ”型杆上通过轻绳连有两个滑环A、B,已知它们的质量mA=mB=2Kg,A与水平杆间动摩擦系数为0.2,B与竖直杆间光滑接触,轻绳长L=25cm.现用水平力将A球缓慢向右拉动,则拉动过程中,θ角由37°增大到53°,这一段内拉力F做的功为 .
 查看习题详情和答案>>
 ”型杆上通过轻绳连有两个滑环A、B,已知它们的质量mA=mB=2Kg,A与水平杆间动摩擦系数为0.2,B与竖直杆间光滑接触,轻绳长L=25cm.现用水平力将A球缓慢向右拉动,则拉动过程中,θ角由37°增大到53°,这一段内拉力F做的功为 .
 查看习题详情和答案>>
如图所示,“ ”型杆上通过轻绳连有两个滑环A、B,已知它们的质量mA=mB=2Kg,A与水平杆间动摩擦系数为0.2,B与竖直杆间光滑接触,轻绳长L=25cm.现用水平力将A球缓慢向右拉动,则拉动过程中,θ角由37°增大到53°,这一段内拉力F做的功为______.

查看习题详情和答案>>
 ”型杆上通过轻绳连有两个滑环A、B,已知它们的质量mA=mB=2Kg,A与水平杆间动摩擦系数为0.2,B与竖直杆间光滑接触,轻绳长L=25cm.现用水平力将A球缓慢向右拉动,则拉动过程中,θ角由37°增大到53°,这一段内拉力F做的功为______.

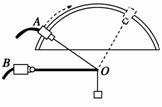
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的轻杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格如下:
根据表格数据判断:A传感器对应的是表中力_______(填“F1”或“F2”)的示数,钩码质量为_______kg(保留1位有效数字)。
①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格如下:
根据表格数据判断:A传感器对应的是表中力_______(填“F1”或“F2”)的示数,钩码质量为_______kg(保留1位有效数字)。


如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的轻杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
① 测量绳子与水平杆的夹角∠AOB=θ
② 对两个传感器进行调零
③ 用另一绳在O点悬挂一个钩码,记录两个传感器读数
④ 取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格:
F1(N) | 1.001 | 0.580 | … | 1.002 | … |
F2(N) | -0.868 | -0.291 | … | 0.865 | … |
θ | 300 | 600 | … | 1500 | … |
根据表格数据判断:A传感器对应的是表中力_______(填“F1”或“F2”)的示数,
钩码质量为______kg(保留1位有效数字)。