题目内容
13.有一三角形斜劈固定在地面上,物体A通过平行于斜面的细绳绕过光滑滑轮与小水桶B连接,水管中的水正好可以流入小水桶中,若斜面倾角θ=37°,物体A质量m1=4kg,小水桶质量m2=1kg,且开始时桶中无水,物体与斜面间的动摩擦因数μ=0.5,计时开始后,水管将水以每秒0.1kg的质量流入水桶中,不计水的速度.设最大静摩擦力等于滑动摩擦力(sin37°=0.6,cos37°≈0.8,g=10m/s2)(1)求放水前A所受摩擦力的大小和方向.
(2)经过多长时间后A开始滑动?
(3)画出A所受摩擦力在40秒内随时间变化的图象(以沿斜面向上方向为正).

分析 (1)放水前B受到的拉力等于重力,然后对A进行受力分析,即可求出A所受摩擦力的大小和方向;
(2)A开始滑动时,受到的摩擦力的想向下,大小等于滑动摩擦力,由此即可求出经过多长时间后A开始滑动;
(3)根据几个特殊点的摩擦力,即可画出A所受摩擦力在40秒内随时间变化的图象.
解答 解:(1)放水前B受到的拉力等于重力,即T=m2g=1×10=10N
A受到重力、支持力和摩擦力的作用,其中A所受摩擦力的大小:f0=m1gsinθ-T=4×10×sin37°-10=14N
方向与拉力的方向相同,即向上.
(2)A开始滑动时,受到的摩擦力的方向向下,f2=μm1gcosθ=0.5×4×10×cos37°=16N
所以刚刚开始滑动时,A受到的拉力:T2=m1gsinθ+f2=4×10×sin37°+16=40N
可知B与水的重力是40N,所以水的质量:${m}_{s}=\frac{{T}_{2}}{g}-{m}_{2}=\frac{40}{10}-1=3$kg
经过的时间:t=$\frac{{m}_{s}}{{m}_{0}}=\frac{3}{0.1}=30$s
(3)A所受摩擦力在30秒后始终等于滑动摩擦力,大小是16N方向向下保持不变,所以40s内随时间变化的图象如图:
答:(1)放水前A所受摩擦力的大小是14N,方向向上.
(2)经过30s时间后A开始滑动?
(3)画出A所受摩擦力在40秒内随时间变化的图象如图.
点评 该题中,随着水滴入B中,A受到的摩擦力逐渐变化,抓住A受到的摩擦力变化的两个节点,即可正确画出A受到的摩擦力的变化.

练习册系列答案
 学期复习一本通学习总动员期末加暑假延边人民出版社系列答案
 芒果教辅暑假天地重庆出版社系列答案
相关题目
12. 如图所示,电源电动势为E,内电阻为r,平行板电容器两金属板水平放置,开关S是闭合的,两板间一质量为m、电荷量为q的油滴恰好处于静止状态,G为灵敏电流计.则以下说法不正确的是( )
 如图所示,电源电动势为E,内电阻为r,平行板电容器两金属板水平放置,开关S是闭合的,两板间一质量为m、电荷量为q的油滴恰好处于静止状态,G为灵敏电流计.则以下说法不正确的是( )
| A. | 在将滑动变阻器滑片P向上移动的过程中,油滴向上加速运动,G中有从b到a的电流 | |
| B. | 在将滑动变阻器滑片P向下移动的过程中,油滴向下加速运动,G中有从a到b的电流 | |
| C. | 在将滑动变阻器滑片P向上移动的过程中,油滴仍然静止,G中有从a到b的电流 | |
| D. | 在将S断开后,油滴仍保持静止状态,G中无电流通过 |
 如图所示,有一小磁针静止在条形磁铁的上方,试标出小磁针的极性.


18.如图2为“探究做功和物体速度变化关系”的实验装置,小车在并在一起的相同的伸长橡皮筋作用下弹出,沿木板滑行,获得的速度由打点计时器所打的纸带测出.
(1)实验中通过改变橡皮筋的数量,而不是改变橡皮筋的伸长量,来探究橡皮筋对小车的做功情况,这样做的好处是便于定量表示橡皮筋做功的大小.
(2)为了保证合力对小车所做的功就等于橡皮筋所做的功,实验可采用垫高斜面末端,平衡摩擦力的措施.(3)下表为一同学实验记录的数据,W代表一根橡皮筋所做的功.请运用表中测定的数 据如图1所示的坐标系中作出相应的图象,进一步可探究出橡皮筋做的功Wn和物体速度vn变化的关系为:Wn与vn2成正比.

| 橡皮筋做功Wn | 10个间隔距离x(m) | 10个间隔时间T(s) | 小车获得速度vn(m/s) | 小车速度的平方vn(m/s)${\;}^{{2}^{2}}$ | |
| 1 | W | 0.2880 | 0.2 | 1.44 | 2.07 |
| 2 | 2W | 0.4176 | 0.2 | 2.09 | 4.36 |
| 3 | 3W | 0.4896 | 0.2 | 2.45 | 5.99 |
| 4 | 4W | 0.5904 | 0.2 | 2.95 | 8.71 |
| 5 | 5W | 0.6480 | 0.2 | 3.24 | 10.50 |
(2)为了保证合力对小车所做的功就等于橡皮筋所做的功,实验可采用垫高斜面末端,平衡摩擦力的措施.(3)下表为一同学实验记录的数据,W代表一根橡皮筋所做的功.请运用表中测定的数 据如图1所示的坐标系中作出相应的图象,进一步可探究出橡皮筋做的功Wn和物体速度vn变化的关系为:Wn与vn2成正比.
5. 某研究性学习小组设计了利用力传感器和光电门传感器探究“动能定理”的实验,他们将力传感器固定在小车上,用不可伸长的细线通过一个定滑轮与重物G相连,用力传感器记录小车受到拉力的大小.在水平轨道上A、B两点各固定一个光电门传感器,用于测量小车通过A、B两点时的速度v1和v2,如图所示.在小车上增减砝码来改变小车质量,用不同的重物G来改变拉力的大小,摩擦力不计.
(1)实验主要步骤如下:
①测量小车和拉力传感器的总质量M1,把细线的一端固定在力传感器上,另一端通过定滑轮与重物G相连,正确连接所需电路;
②将小车停在点C,由静止开始释放小车,小车在细线拉动下运动.除了光电门传感器测量速度和力传感器测量拉力的数据以外,还应该记录的物理量为两光电门间的距离;
③改变小车的质量或重物的质量,重复②的操作.
(2)表格中M是M1与小车中砝码质量之和,△Εk为动能变化量,F是拉力传感器的示数,W是F在A、B间所做的功.表中的△Ε3=0.600J,W3=0.610J(结果保留三位有效数字).
(3)根据上述实验数据可以得出的实验结论:在实验误差允许的范围内,物体所受合外力的功等于动能的变化量.
 某研究性学习小组设计了利用力传感器和光电门传感器探究“动能定理”的实验,他们将力传感器固定在小车上,用不可伸长的细线通过一个定滑轮与重物G相连,用力传感器记录小车受到拉力的大小.在水平轨道上A、B两点各固定一个光电门传感器,用于测量小车通过A、B两点时的速度v1和v2,如图所示.在小车上增减砝码来改变小车质量,用不同的重物G来改变拉力的大小,摩擦力不计.
(1)实验主要步骤如下:
| 次数 | M/kg | $({v}_{2}^{2}-{v}_{1}^{2})$/m2s-2 | △Εk/J | F/N | W/J |
| 1 | 0.500 | 0.760 | 0.190 | 0.400 | 0.200 |
| 2 | 0.500 | 1.65 | 0.413 | 0.840 | 0.420 |
| 3 | 0.500 | 2.40 | △Ε3 | 1.22 | W3 |
| 4 | 1.00 | 2.40 | 1.20 | 2.42 | 1.21 |
| 5 | 1.00 | 2.84 | 1.42 | 2.86 | 1.43 |
②将小车停在点C,由静止开始释放小车,小车在细线拉动下运动.除了光电门传感器测量速度和力传感器测量拉力的数据以外,还应该记录的物理量为两光电门间的距离;
③改变小车的质量或重物的质量,重复②的操作.
(2)表格中M是M1与小车中砝码质量之和,△Εk为动能变化量,F是拉力传感器的示数,W是F在A、B间所做的功.表中的△Ε3=0.600J,W3=0.610J(结果保留三位有效数字).
(3)根据上述实验数据可以得出的实验结论:在实验误差允许的范围内,物体所受合外力的功等于动能的变化量.
 如图所示,在倾角为30°的斜面上,一质量为2kg的物体受到一沿斜面向上大小为4N的F力的作用,从A静止开始向下滑动,加速度大小为2m/s2,当物体运动到B点时,F大小变为14N,方向不变.若AB间距为1m,试求物体在2s内的位移及2s末的速度.
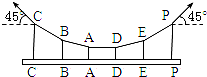 一吊桥由六对钢杆悬吊着,六对钢杆在桥面分列两排,其上端挂在两根钢缆上,如图为其一截面图,已知图中相邻两钢杆间距离均为9m,靠桥面中心的钢杆长度为2m(即AA′=DD′=2m),BB′=EE′,CC′=PP′,又已知两端钢缆与水平成45°.若钢杆、钢缆自重不计,为使每根钢杆承受的负荷相同,试求钢杆BB′和CC′的长度应各为多少?