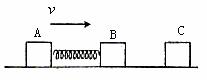
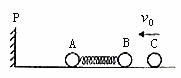
例4. 用轻弹簧相连的质量均为2kg的A、B两物块都以的速度在光滑的水平地面上运动,弹簧处于原长,质量为4kg的物体C静止在前方,如图3所示,B与C碰撞后二者粘在一起运动。求:在以后的运动中,
图3
(1)当弹簧的弹性势能最大时物体A的速度多大?
(2)弹性势能的最大值是多大?
(3)A的速度有可能向左吗?为什么?
解析:(1)当A、B、C三者的速度相等时弹簧的弹性势能最大,由于A、B、C三者组成的系统动量守恒,有
解得:
(2)B、C碰撞时B、C组成的系统动量守恒,设碰后瞬间B、C两者速度为,则
设物块A速度为vA时弹簧的弹性势能最大为EP,根据能量守恒
(3)由系统动量守恒得
设A的速度方向向左,,则
则作用后A、B、C动能之和
实际上系统的机械能
根据能量守恒定律,是不可能的。故A不可能向左运动。
[模型要点]
系统动量守恒,如果弹簧被作为系统内的一个物体时,弹簧的弹力对系统内物体做不做功都不影响系统的机械能。能量守恒,动能与势能相互转化。
弹簧两端均有物体:弹簧伸长到最长或压缩到最短时,相关联物体的速度一定相等,弹簧具有最大的弹性势能。
当弹簧恢复原长时,相互关联物体的速度相差最大,弹簧对关联物体的作用力为零。若物体再受阻力时,弹力与阻力相等时,物体速度最大。
[模型演练]
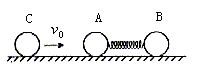
(2010年江苏省前黄高级中学检测题)如图4所示,在光滑水平长直轨道上,A、B两小球之间有一处于原长的轻质弹簧,弹簧右端与B球连接,左端与A球接触但不粘连,已知,开始时A、B均静止。在A球的左边有一质量为的小球C以初速度向右运动,与A球碰撞后粘连在一起,成为一个复合球D,碰撞时间极短,接着逐渐压缩弹簧并使B球运动,经过一段时间后,D球与弹簧分离(弹簧始终处于弹性限度内)。
图4
(1)上述过程中,弹簧的最大弹性势能是多少?
(2)当弹簧恢复原长时B球速度是多大?
(3)若开始时在B球右侧某位置固定一块挡板(图中未画出),在D球与弹簧分离前使B球与挡板发生碰撞,并在碰后立即将挡板撤走,设B球与挡板碰撞时间极短,碰后B球速度大小不变,但方向相反,试求出此后弹簧的弹性势能最大值的范围。
答案:(1)设C与A相碰后速度为v1,三个球共同速度为v2时,弹簧的弹性势能最大,由动量守恒,能量守恒有:
(2)设弹簧恢复原长时,D球速度为,B球速度为
则有
(3)设B球与挡板相碰前瞬间D、B两球速度
与挡板碰后弹性势能最大,D、B两球速度相等,设为
当时,最大
时,最小,
所以
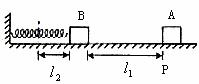
例3. 图2中,轻弹簧的一端固定,另一端与滑块B相连,B静止在水平直导轨上,弹簧处在原长状态。另一质量与B相同滑块A,从导轨上的P点以某一初速度向B滑行,当A滑过距离l1时,与B相碰,碰撞时间极短,碰后A、B紧贴在一起运动,但互不粘连。已知最后A恰好返回出发点P并停止,滑块A和B与导轨的滑动摩擦因数都为,运动过程中弹簧最大形变量为l2,重力加速度为g,求A从P出发时的初速度v0。
图2
解析:令A、B质量皆为m,A刚接触B时速度为v1(碰前)
由功能关系,有
A、B碰撞过程中动量守恒,令碰后A、B共同运动的速度为v2
有
碰后A、B先一起向左运动,接着A、B一起被弹回,在弹簧恢复到原长时,设A、B的共同速度为v3,在这一过程中,弹簧势能始末状态都为零,利用功能关系,有
此后A、B开始分离,A单独向右滑到P点停下,由功能关系有
由以上各式,解得
例2. 在原子核物理中,研究核子与核子关联的最有效途径是“双电荷交换反应”。这类反应的前半部分过程和下述力学模型类似,两个小球A和B用轻质弹簧相连,在光滑的水平直轨道上处于静止状态,在它们左边有一垂直于轨道的固定挡板P,右边有一小球C沿轨道以速度v0射向B球,如图1所示,C与B发生碰撞并立即结成一个整体D,在它们继续向左运动的过程中,当弹簧长度变到最短时,长度突然被锁定,不再改变,然后,A球与挡板P发生碰撞,碰后A、D都静止不动,A与P接触而不粘连,过一段时间,突然解除锁定(锁定及解除锁定均无机械能损失),已知A、B、C三球的质量均为m。
图1
(1)求弹簧长度刚被锁定后A球的速度。
(2)求在A球离开挡板P之后的运动过程中,弹簧的最大弹性势能。
解析:(1)设C球与B球粘结成D时,D的速度为v1,由动量守恒得当弹簧压至最短时,D与A的速度相等,设此速度为v2,由动量守恒得,由以上两式求得A的速度。
(2)设弹簧长度被锁定后,贮存在弹簧中的势能为EP,由能量守恒,有撞击P后,A与D的动能都为零,解除锁定后,当弹簧刚恢复到自然长度时,势能全部转弯成D的动能,设D的速度为v3,则有
以后弹簧伸长,A球离开挡板P,并获得速度,当A、D的速度相等时,弹簧伸至最长,设此时的速度为v4,由动量守恒得
当弹簧伸到最长时,其势能最大,设此势能为EP',由能量守恒,有解以上各式得。
说明:对弹簧模型来说“系统具有共同速度之时,恰为系统弹性势能最多”。
例1. 在光滑水平地面上有两个相同的弹性小球A、B,质量都为m,现B球静止,A球向B球运动,发生正碰。已知碰撞过程中总机械能守恒,两球压缩最紧时的弹性势能为EP,则碰前A球的速度等于( )
A. B. C. D.
解析:设碰前A球的速度为v0,两球压缩最紧时的速度为v,根据动量守恒定律得出,由能量守恒定律得,联立解得,所以正确选项为C。
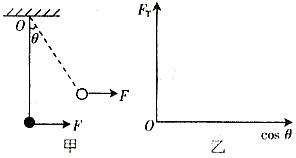
2. 如图6甲所示,一根轻绳上端固定在O点,下端拴一个重为G的钢球A,球处于静止状态。现对球施加一个方向向右的外力F,使球缓慢偏移,在移动中的每一刻,都可以认为球处于平衡状态,如果外力F方向始终水平,最大值为2G,试求:
(1)轻绳张力FT的大小取值范围;
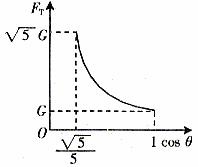
(2)在乙图中画出轻绳张力与cosθ的关系图象。
图6
答案:(1)当水平拉力F=0时,轻绳处于竖直位置时,绳子张力最小
当水平拉力F=2G时,绳子张力最大:
因此轻绳的张力范围是:
(2)设在某位置球处于平衡状态,由平衡条件得
所以即,得图象如图7。
图7
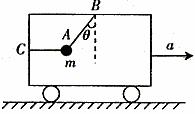
例3:如图4所示,AB、AC为不可伸长的轻绳,小球质量为m=0.4kg。当小车静止时,AC水平,AB与竖直方向夹角为θ=37°,试求小车分别以下列加速度向右匀加速运动时,两绳上的张力FAC、FAB分别为多少。取g=10m/s2。(1);(2)。
解析:设绳AC水平且拉力刚好为零时,临界加速度为
根据牛顿第二定律
联立两式并代入数据得
当,此时AC绳伸直且有拉力。
根据牛顿第二定律;,联立两式并代入数据得
当,此时AC绳不能伸直,。
AB绳与竖直方向夹角,据牛顿第二定律,。联立两式并代入数据得。
[模型要点]
①物体受到三个共点力的作用,且两力垂直,物体处于平衡状态(静止或匀速直线运动状态)。
②条件是:物体所受到的合外力为零,即。
处理方法:(1)正交分解法:这是平衡条件的最基本的应用方法。其实质就是将各外力间的矢量关系转化为沿两个坐标轴方向上的力分量间的关系,从而变复杂的几何运算为相对简单的代数运算。
即和
具体步骤:①确定研究对象;②分析受力情况;③建立适当坐标;④列出平衡方程。
若研究对象由多个物体组成,优先考虑运用整体法,这样受力情况比较简单,要求出系统内物体间的相互作用力,需要使用隔离法,因此整体法和隔离法常常交替使用。
常用方法:合成(分解)法;多边形(三角形)法;相似形法。
动态平衡的常见问题:①动态分析;②临界问题;③极值分析等。
动态平衡的判断方法:①函数讨论法;②图解法(注意适用条件和不变力);③极限法(注意变化的转折性问题)。
[误区点拨]
(1)受力分析:①重力是否有(微观粒子;粒子做圆周运动);②弹力(弹簧弹力的多解性);③摩擦力(静摩擦力的判断和多解性,和滑动摩擦力Ff并不总等于μmg);④电磁力。
(2)正确作受力分析图,要注意平面问题的思维惯性导致空间问题的漏解。
解题策略:①受力分析;②根据物体受到的合力为0应用矢量运算法(如正交分解、解三角形法等)求解。③对于较复杂的变速问题可利用牛顿运动定律列方程求解。
[模型演练]
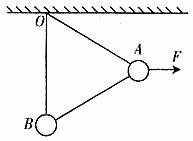
1. (2005年联考题)两个相同的小球A和B,质量均为m,用长度相同的两根细线把A、B两球悬挂在水平天花板上的同一点O,并用长度相同的细线连接A、B两小球,然后用一水平方向的力F作用在小球A上,此时三根细线均处于直线状态,且OB细线恰好处于竖直方向,如图5所示,如果不考虑小球的大小,两球均处于静止状态,则力F的大小为( )
A. 0 B. mg C. D.
图5
答案:C
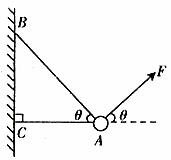
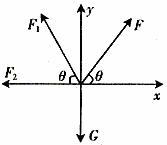
例2:物体A质量为,用两根轻绳B、C连接到竖直墙上,在物体A上加一恒力F,若图2中力F、轻绳AB与水平线夹角均为,要使两绳都能绷直,求恒力F的大小。
解析:要使两绳都能绷直,必须,再利用正交分解法作数学讨论。作出A的受力分析图3,由正交分解法的平衡条件:
①
②
解得 ③
④
两绳都绷直,必须
由以上解得F有最大值,解得F有最小值,所以F的取值为。
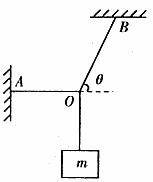
例1:图1中重物的质量为m,轻细线AO和BO的A、B端是固定的。平衡时AO是水平的,BO与水平面的夹角为θ。AO的拉力F1和BO的拉力F2的大小是( )
A. B.
C. D.
解析:以“结点”O为研究对象,沿水平、竖直方向建立坐标系,在水平方向有竖直方向有联立求解得BD正确。
思考:若题中三段细绳不可伸长且承受的最大拉力相同,逐渐增加物体的质量m,则最先断的绳是哪根?
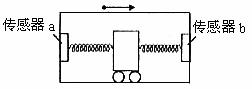
例2. (2004年苏州调研)用如图2所示的装置可以测量汽车在水平路面上做匀加速直线运动的加速度。该装置是在矩形箱子的前、后壁上各安装一个由力敏电阻组成的压力传感器。用两根相同的轻弹簧夹着一个质量为2.0kg的滑块,滑块可无摩擦的滑动,两弹簧的另一端分别压在传感器a、b上,其压力大小可直接从传感器的液晶显示屏上读出。现将装置沿运动方向固定在汽车上,传感器b在前,传感器a在后,汽车静止时,传感器a、b的示数均为10N(取)
(1)若传感器a的示数为14N、b的示数为6.0N,求此时汽车的加速度大小和方向。
(2)当汽车以怎样的加速度运动时,传感器a的示数为零。
解析:(1),
a1的方向向右或向前。
(2)根据题意可知,当左侧弹簧弹力时,右侧弹簧的弹力
代入数据得,方向向左或向后
弹簧中的力学问题主要是围绕胡克定律进行的,弹力的大小为变力,因此它引起的物体的加速度、速度、动量、动能等变化不是简单的单调关系,往往有临界值,我们在处理变速问题时要注意分析物体的动态过程,为了快捷分析,我们可以采用极限方法,但要注意“弹簧可拉可压”的特点而忽略中间突变过程,我们也可以利用弹簧模型的对称性。
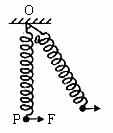
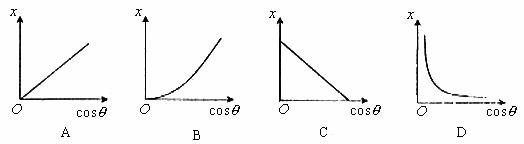
(2005年成都考题)如图3所示,一根轻弹簧上端固定在O点,下端系一个钢球P,球处于静止状态。现对球施加一个方向向右的外力F,吏球缓慢偏移。若外力F方向始终水平,移动中弹簧与竖直方向的夹角且弹簧的伸长量不超过弹性限度,则下面给出弹簧伸长量x与的函数关系图象中,最接近的是( )
答案:D
例1. 如图1所示,四个完全相同的弹簧都处于水平位置,它们的右端受到大小皆为F的拉力作用,而左端的情况各不相同:①中弹簧的左端固定在墙上。②中弹簧的左端受大小也为F的拉力作用。③中弹簧的左端拴一小物块,物块在光滑的桌面上滑动。④中弹簧的左端拴一小物块,物块在有摩擦的桌面上滑动。若认为弹簧的质量都为零,以l1、l2、l3、l4依次表示四个弹簧的伸长量,则有( )
① ②
③ ④
解析:当弹簧处于静止(或匀速运动)时,弹簧两端受力大小相等,产生的弹力也相等,用其中任意一端产生的弹力代入胡克定律即可求形变。当弹簧处于加速运动状态时,以弹簧为研究对象,由于其质量为零,无论加速度a为多少,仍然可以得到弹簧两端受力大小相等。由于弹簧弹力与施加在弹簧上的外力F是作用力与反作用的关系,因此,弹簧的弹力也处处相等,与静止情况没有区别。在题目所述四种情况中,由于弹簧的右端受到大小皆为F的拉力作用,且弹簧质量都为零,根据作用力与反作用力关系,弹簧产生的弹力大小皆为F,又由四个弹簧完全相同,根据胡克定律,它们的伸长量皆相等,所以正确选项为D。
 的速度在光滑的水平地面上运动,弹簧处于原长,质量为4kg的物体C静止在前方,如图3所示,B与C碰撞后二者粘在一起运动。求:在以后的运动中,
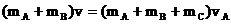

 ,则
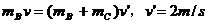
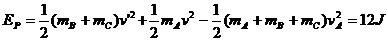
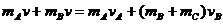
 ,则

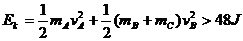
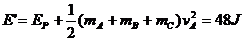
 是不可能的。故A不可能向左运动。
 ,如果弹簧被作为系统内的一个物体时,弹簧的弹力对系统内物体做不做功都不影响系统的机械能。能量守恒
 ,动能与势能相互转化。
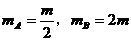 ,开始时A、B均静止。在A球的左边有一质量为
 的小球C以初速度
 向右运动,与A球碰撞后粘连在一起,成为一个复合球D,碰撞时间极短,接着逐渐压缩弹簧并使B球运动,经过一段时间后,D球与弹簧分离(弹簧始终处于弹性限度内)。
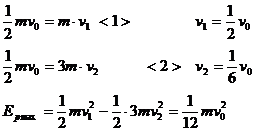
 ,B球速度为

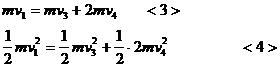
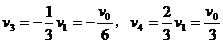

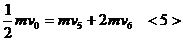
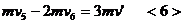
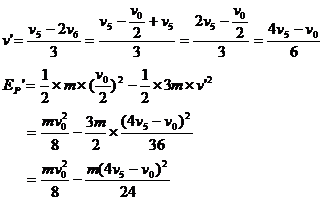
 时,
 最大

 时,

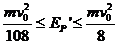
 ,运动过程中弹簧最大形变量为l2,重力加速度为g,求A从P出发时的初速度v0。
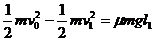

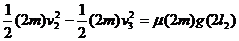

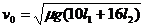
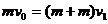 当弹簧压至最短时,D与A的速度相等,设此速度为v2,由动量守恒得
 ,由以上两式求得A的速度
 。
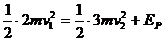 撞击P后,A与D的动能都为零,解除锁定后,当弹簧刚恢复到自然长度时,势能全部转弯成D的动能,设D的速度为v3,则有
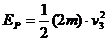

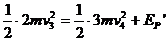 解以上各式得
 。
 B.
 C.
 D.

 ,由能量守恒定律得
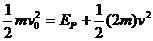 ,联立解得
 ,所以正确选项为C。

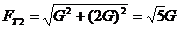


 即
 ,得图象如图7。
 ;(2)
 。

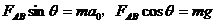

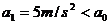 ,此时AC绳伸直且有拉力。
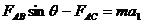 ;
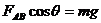 ,联立两式并代入数据得
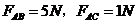
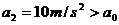 ,此时AC绳不能伸直,
 。
 ,据牛顿第二定律
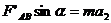 ,
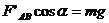 。联立两式并代入数据得
 。
 。
 和

 D.

 ,用两根轻绳B、C连接到竖直墙上,在物体A上加一恒力F,若图2中力F、轻绳AB与水平线夹角均为
 ,要使两绳都能绷直,求恒力F的大小。
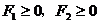 ,再利用正交分解法作数学讨论。作出A的受力分析图3,由正交分解法的平衡条件:
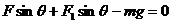 ①
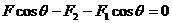 ②
 ③
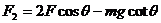 ④
 ,解得F有最小值
 ,所以F的取值为
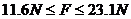 。
 B.

 D.

 竖直方向有
 联立求解得BD正确。
 )
 ,
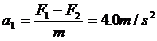
 时,右侧弹簧的弹力


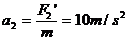 ,方向向左或向后
 进行的,弹力的大小为变力,因此它引起的物体的加速度、速度、动量、动能等变化不是简单的单调关系,往往有临界值,我们在处理变速问题时要注意分析物体的动态过程,为了快捷分析,我们可以采用极限方法,但要注意“弹簧可拉可压”的特点而忽略中间突变过程,我们也可以利用弹簧模型的对称性。
 且弹簧的伸长量不超过弹性限度,则下面给出弹簧伸长量x与
 的函数关系图象中,最接近的是( )
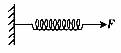
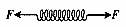
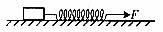
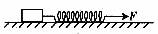
 B.
 C.
 D.

 与施加在弹簧上的外力F是作用力与反作用的关系,因此,弹簧的弹力也处处相等,与静止情况没有区别。在题目所述四种情况中,由于弹簧的右端受到大小皆为F的拉力作用,且弹簧质量都为零,根据作用力与反作用力关系,弹簧产生的弹力大小皆为F,又由四个弹簧完全相同,根据胡克定律,它们的伸长量皆相等,所以正确选项为D。