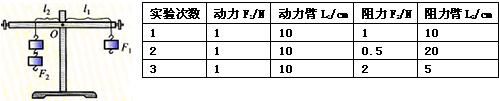
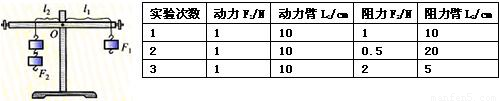
摘要:作出杠杆的动力臂和阻力臂,
网址:http://m.1010jiajiao.com/timu_id_2864466[举报]
 探究杠杆的平衡条件实验
(1)调节杠杆两端的螺母,使杠杆在
水平
水平
位置平衡,若杠杆在使用前发现左端低、右端高,要使它在水平位置平衡,应将杠杆的平衡螺母向右
右
调节;(2)如图所示,杠杆每格都是等距离,当在A点挂4个钩码时,你应该如何操作才能使杠杆重新平衡?(实验时有10个相同的钩码供你使用)
方法①:
在2处挂6个钩码
在2处挂6个钩码
;方法②:
在3处挂4个钩码
在3处挂4个钩码
.(3)经过多次实验,用F1、F2、L1和L2分别表示动力、阻力、动力臂和阻力臂,可得出杠杆平衡条件为:
F1L1=F2L2
F1L1=F2L2
;(4)多次实验的目的是:
获取多组实验数据归纳出物理规律
获取多组实验数据归纳出物理规律
.24、在探究“杠杆的平衡条件”的实验中:
(1)若实验前,没有挂钩码时,杠杆静止在图1所示位置,应将右端的平衡螺母向
(2)在实验时,使杠杆在
(3)实验中共有6个钩码,杠杆上每格距离相等,调节好杠杆后,在杠杆左边、离支点2格的A处挂有3个钩码,如图2所示,为使杠杆在水平位置平衡,请你在杠杆右边挂上钩码,你的方法是

(4)小红所在的小组根据图24-2所示的实验现象得出的杠杆平衡条件是:“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离”.为了说明这一结论是否正确,请你在图24-3所示的杠杠上画出需要对杠杠施加的力的示意图和这个力的力臂
(5)下图是小明同学三次实验的情景,实验时所用的每个钩码重0.5N,杠杆上每一格长5cm,部分实验数据已记录在下表中.

①请将表格中的实验数据补充完整.
②小明的第3次实验存在错误,其错误数据是
③通过此探究实验应该得出的结论:
查看习题详情和答案>>
(1)若实验前,没有挂钩码时,杠杆静止在图1所示位置,应将右端的平衡螺母向
右
适当调节,或将左端的平衡螺母向右
调节;由此可知杠杆两端螺母的作用是调节杠杆在水平位置的平衡
.(2)在实验时,使杠杆在
水平
位置平衡,其目的是便于测量力臂
.(3)实验中共有6个钩码,杠杆上每格距离相等,调节好杠杆后,在杠杆左边、离支点2格的A处挂有3个钩码,如图2所示,为使杠杆在水平位置平衡,请你在杠杆右边挂上钩码,你的方法是
在3处挂2个钩码
,并在图2画出其示意图.
(4)小红所在的小组根据图24-2所示的实验现象得出的杠杆平衡条件是:“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离”.为了说明这一结论是否正确,请你在图24-3所示的杠杠上画出需要对杠杠施加的力的示意图和这个力的力臂
(5)下图是小明同学三次实验的情景,实验时所用的每个钩码重0.5N,杠杆上每一格长5cm,部分实验数据已记录在下表中.

①请将表格中的实验数据补充完整.
②小明的第3次实验存在错误,其错误数据是
动力臂
,实际值比记录值大还是小?小
;③通过此探究实验应该得出的结论:
动力×动力臂=阻力×阻力臂
. 在研究“杠杆的平衡条件”实验中:
(1)实验中首先要调节杠杆两端的平衡螺母,其作用是调节杠杆在
水平
水平
位置平衡,这样做是为了便于读出力臂
读出力臂
.若发现杠杆“左低右高”,可将右端螺母向右
右
边旋转,或将左端螺母向右
右
边旋转;(2)在A处挂三个钩码如图1所示,要使杠杆平衡应在B处挂
4
4
个钩码(每个钩码质量均为100g);拿去B处钩码,改在C处用弹簧测力计竖直向上拉,杠杆平衡时弹簧测力计上的示数为6
6
N.(g=10N/kg)若拉力的方向改成斜向上,则弹簧测力计的示数变大
变大
(选填“变大”、“变小”或“不变”).(3)在研究“杠杆的平衡条件”实验中,有一组同学猜想杠杆的平衡条件可能是“动力+动力臂=阻力+阻力臂”.他们经过实验,获得了下述数据:
| 动力F1/N | 动力臂Ll/cm | 阻力F2/N | 阻力臂L2/cm |
| 4 | 5 | 5 | 4 |
实验数据只有一组,得出结论具有偶然性,不具有普遍性,实验结论必须在多次试验的基础上得出,这样才能有效地避免实验结果偶然性出现
实验数据只有一组,得出结论具有偶然性,不具有普遍性,实验结论必须在多次试验的基础上得出,这样才能有效地避免实验结果偶然性出现
.(4)某次实验中,若采取如图2所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
D
D
(选填字母).A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多.