摘要:如图5所描绘的情景中.利用到浮力的是( )
网址:http://m.1010jiajiao.com/timu_id_1978219[举报]
在“测未知电阻Rx的阻值”实验中,请完成下列相关问题:
(1)用笔画线代替导线将图1中的实物连接完整.

(2)把第二次测量时,图1和图2所示的电压表和电流表的示数填入表中相应的位置.
(3)处理表中记录的各次实验数据,得出未知电阻Rx的阻值为
(4)在许多实验中都需要进行多次测量,有的是为了从不同情况中找到普遍规律,有的是为了求平均值以减小误差.你认为下列实验中多次测量的目的与本实验相同的是
A.测量物体的长度 B.探究重力大小与质量的关系
C.探究杠杆的平衡条件 D.探究通过导体的电流与电压、电阻的关系
(5)另有同学设计了下列二种测量方案,方案中定值电阻的阻值为R0.

①方案一如图4所示的电路,当闭合开关S,如果电压表V1和V2的读数分别为U1和U2,则电阻Rx的阻值的表达式为Rx=
?R0
?R0(用U1、U2和R0表示);
②方案二如图5所示的电路,当闭合开关S,如果电流表A1和A2的读数分别为I1和I2,则电阻Rx的表达式为Rx=
(用I1、I2和R0表示).
查看习题详情和答案>>
(1)用笔画线代替导线将图1中的实物连接完整.

(2)把第二次测量时,图1和图2所示的电压表和电流表的示数填入表中相应的位置.
| 实验次数 | 电压/V | 电流/A |
| 1 | 1.2 | 0.24 |
| 2 | 1.8 1.8 |
0.36 0.36 |
| 3 | 2.4 | 0.48 |
5
5
Ω.(4)在许多实验中都需要进行多次测量,有的是为了从不同情况中找到普遍规律,有的是为了求平均值以减小误差.你认为下列实验中多次测量的目的与本实验相同的是
A
A
A.测量物体的长度 B.探究重力大小与质量的关系
C.探究杠杆的平衡条件 D.探究通过导体的电流与电压、电阻的关系
(5)另有同学设计了下列二种测量方案,方案中定值电阻的阻值为R0.

①方案一如图4所示的电路,当闭合开关S,如果电压表V1和V2的读数分别为U1和U2,则电阻Rx的阻值的表达式为Rx=
| U2 |
| U1 |
| U2 |
| U1 |
②方案二如图5所示的电路,当闭合开关S,如果电流表A1和A2的读数分别为I1和I2,则电阻Rx的表达式为Rx=
| I2R0 |
| I1-I2 |
| I2R0 |
| I1-I2 |
 滑动变阻器是靠改变
接入电路中电阻丝的长度
接入电路中电阻丝的长度
来改变电阻,其在电路中的作用是改变电路电流
改变电路电流
和用电器两端电压
用电器两端电压
;滑动变阻器滑动头上有一个铭牌,铭牌上面标有电流值和电阻值,如图5所示,其中50Ω表示
变阻器最大阻值是50Ω
变阻器最大阻值是50Ω
;1.2A表示变阻器允许通过的最大电流为1.2A
变阻器允许通过的最大电流为1.2A
.如图1所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
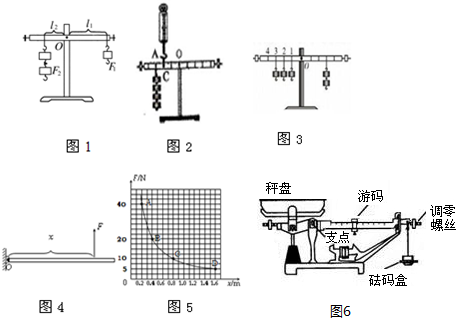
(1)实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节.
(2)某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 N.
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”).
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 .
查看习题详情和答案>>
(1)实验前,应先调节杠杆在
(2)某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理
按要求完成下列各题.

(1)如图1所示,2012年6月24日,“神舟九号”载人飞船与“天宫一号”目标飞行器成功实现手控交会对接.对接后,“神舟九号”相对于地面飞探中心是
(2)甲乙两同学沿平直路面步行,他们运动的路程随时间变化的规律如图2所示.根据S-t图象可知:甲乙同学都做
(3)如图3所示,用力F将木块压在墙上,请在图中画出木块受力的示意图.
(4)图4是指甲剪的示意图,它由三个杠杆ABC、OBD和OED组成.指甲剪剪指甲时,杠杆ABC属于
(5)如图5所示的是钓鱼竿钓鱼的示意图,其中O为支点,A为手提鱼竿的作用点.请在图中画出鱼线对钓鱼竿拉力F2的力臂l2及最省力的动力F1及其力臂l1.
(6)在图6中画出最省力的滑轮组提升重物的绕绳方法.
查看习题详情和答案>>

(1)如图1所示,2012年6月24日,“神舟九号”载人飞船与“天宫一号”目标飞行器成功实现手控交会对接.对接后,“神舟九号”相对于地面飞探中心是
运动
运动
的,相对于“天宫一号”是静止
静止
的.(选填“运动”或“静止”)(2)甲乙两同学沿平直路面步行,他们运动的路程随时间变化的规律如图2所示.根据S-t图象可知:甲乙同学都做
匀速直线
匀速直线
运动;甲同学比乙同学晚出发4
4
s;8
8
s时,他们运动的路程相等;两同学中,步行速度快的是甲
甲
同学.(3)如图3所示,用力F将木块压在墙上,请在图中画出木块受力的示意图.
(4)图4是指甲剪的示意图,它由三个杠杆ABC、OBD和OED组成.指甲剪剪指甲时,杠杆ABC属于
省力
省力
杠杆、杠杆OBD属于费力
费力
杠杆、杠杆OED属于费力
费力
杠杆.(5)如图5所示的是钓鱼竿钓鱼的示意图,其中O为支点,A为手提鱼竿的作用点.请在图中画出鱼线对钓鱼竿拉力F2的力臂l2及最省力的动力F1及其力臂l1.
(6)在图6中画出最省力的滑轮组提升重物的绕绳方法.