摘要:2.知道重力的大小和方向.
网址:http://m.1010jiajiao.com/timu_id_1933502[举报]
小明同学想知道中国“远征号”潜水艇在南海中执行任务是如何实现浮沉的?他自制了一个浮沉子,模拟潜水艇浮沉.如图1所示,将小药瓶打孔,瓶内放一小段铁丝,灌上水盖紧,将广口瓶注入水,一只手拿瓶,另一只手用带有弯钩的滴管,向小药瓶一点点注入空气,并反复实验小瓶下沉的情况,直到小瓶上方的空气量恰能使小瓶在水中缓慢上浮为止,用橡皮膜密封广口瓶的瓶口,用手压薄膜,小瓶自动下沉,便算成功.观察实验现象:浮沉子的浮沉.
(1)用手压薄膜,膜和瓶内空气之间压强增大,小药瓶内______(填“充水”或“排水”),浮沉子所受浮力______(填“大于”、“小于”或“等于”)所受重力,浮沉子下沉;
(2)拿开手,薄膜恢复,膜和瓶内空气之间压强减小,浮沉子上浮;
(3)轻压薄膜到一定程度,浮沉子悬浮于水中.此时浮沉子所受浮力______(填“大于”、“小于”或“等于”)下沉时浮沉子所受的浮力;
(4)做完实验,小明将图2潜水艇结构模型与实验所用的浮沉子进行比较,发现潜水艇与浮沉子实现浮沉有共同之处,都是靠改变______而实现浮沉的.
查看习题详情和答案>>

小明同学想知道中国“远征号”潜水艇在南海中执行任务是如何实现浮沉的?他自制了一个浮沉子,模拟潜水艇浮沉.如图1所示,将小药瓶打孔,瓶内放一小段铁丝,灌上水盖紧,将广口瓶注入水,一只手拿瓶,另一只手用带有弯钩的滴管,向小药瓶一点点注入空气,并反复实验小瓶下沉的情况,直到小瓶上方的空气量恰能使小瓶在水中缓慢上浮为止,用橡皮膜密封广口瓶的瓶口,用手压薄膜,小瓶自动下沉,便算成功.观察实验现象:浮沉子的浮沉.
(1)用手压薄膜,膜和瓶内空气之间压强增大,小药瓶内 (填“充水”或“排水”),浮沉子所受浮力 (填“大于”、“小于”或“等于”)所受重力,浮沉子下沉;
(2)拿开手,薄膜恢复,膜和瓶内空气之间压强减小,浮沉子上浮;
(3)轻压薄膜到一定程度,浮沉子悬浮于水中.此时浮沉子所受浮力 (填“大于”、“小于”或“等于”)下沉时浮沉子所受的浮力;
(4)做完实验,小明将图2潜水艇结构模型与实验所用的浮沉子进行比较,发现潜水艇与浮沉子实现浮沉有共同之处,都是靠改变 而实现浮沉的. 查看习题详情和答案>>

(1)用手压薄膜,膜和瓶内空气之间压强增大,小药瓶内 (填“充水”或“排水”),浮沉子所受浮力 (填“大于”、“小于”或“等于”)所受重力,浮沉子下沉;
(2)拿开手,薄膜恢复,膜和瓶内空气之间压强减小,浮沉子上浮;
(3)轻压薄膜到一定程度,浮沉子悬浮于水中.此时浮沉子所受浮力 (填“大于”、“小于”或“等于”)下沉时浮沉子所受的浮力;
(4)做完实验,小明将图2潜水艇结构模型与实验所用的浮沉子进行比较,发现潜水艇与浮沉子实现浮沉有共同之处,都是靠改变 而实现浮沉的. 查看习题详情和答案>>
小明同学想知道中国“远征号”潜水艇在南海中执行任务是如何实现浮沉的?他自制了一个浮沉子,模拟潜水艇浮沉。如图17所示,将小药瓶打孔,瓶内放一小段铁丝,灌上水盖紧,将广口瓶注入水,一只手拿瓶,另一只手用带有弯钩的滴管,向小药瓶一点点注入空气,并反复实验小瓶下沉的情况,直到小瓶上方的空气量恰能使小瓶在水中缓慢上浮为止,用橡皮膜密封广口瓶的瓶口,用手压薄膜,小瓶自动下沉,便算成功.
观察实验现象:浮沉子的浮沉.
(1)用手压薄膜,膜和瓶内空气之间压强增大,小药瓶内 (填“充水”或“排水”),浮沉子所受浮力 (填“大于”、“小于”或“等于”)所受重力,浮沉子下沉;
(2)拿开手,薄膜恢复,膜和瓶内空气之间压强减小,浮沉子上浮;
(3)轻压薄膜到一定程度,浮沉子悬浮于水中.此时浮沉子所受浮力 (填“大于”、“小于”或“等于”)下沉时浮沉子所受的浮力;[u1]
(4)做完实验,小明将图18潜水艇结构模型与实验所用的浮沉子进行比较,发现潜水艇与浮沉子实现浮沉有共同之处,都是靠改变 而实现浮沉的。


图18 |
|
如图1所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
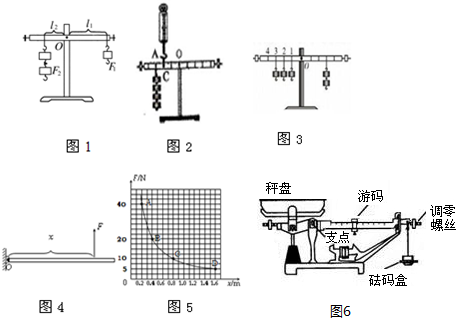
(1)实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节.
(2)某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 N.
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”).
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 .
查看习题详情和答案>>
(1)实验前,应先调节杠杆在
(2)某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
(3)如图2所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将
(4)某次实验中,若采取如图3所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
(5)如图4所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”.实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应
(7)如图5所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理
如图(1)所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
⑴实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节。
⑵某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
⑶如图(2)所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是_______.
⑷某次实验中,若采取如图(3)所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
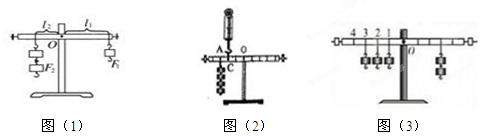
⑸如图(4)所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力- -位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图(5)所示.由图可知金属杆重 N.
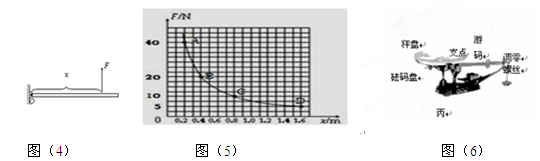
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”。实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”)。
(7)如图(6)所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 。
⑴实验前,应先调节杠杆在 位置平衡.这样做的目的是 ,调节时,发现杠杆左端偏低,则将左端螺母向 调节。
⑵某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
⑶如图(2)所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是_______.
⑷某次实验中,若采取如图(3)所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑸如图(4)所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力- -位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图(5)所示.由图可知金属杆重 N.
(6)物理课本中有这样一句话“托盘天平是支点在中间的等臂杠杆,天平平衡时砝码的质量等于被测物体的质量”。实际上使用天平经常同时用到砝码和游码,此时被测物体的质量应 砝码的质量(填“大于”“小于”或“等于”)。
(7)如图(6)所示的案秤是个不等臂杠杆,请你根据杠杆的平衡条件,说明用几个不重的砝码就能平衡盘中重得多的货物的道理 。