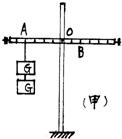
摘要:13.如图甲所示.长1.6m.粗细均匀的金属杆可以绕O点在竖直平面内自由转动.一拉力--位移传感器竖直作用在杠杆上.并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图乙所示.据图可知金属杆重 A.5N B.10N C.20N D.40N
网址:http://m.1010jiajiao.com/timu_id_1256256[举报]
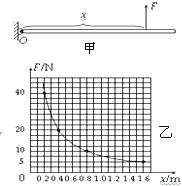 如图甲所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图乙中图象所示.可知该金属杆重
如图7甲所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一拉力位置传感器竖直作用在杆上,并能使杆始终保持水平平衡。该传感器显示其拉力F的大小与作用点到O点距离x的变化关系如图7乙所示。据图可知金属杆重( )
A.5 N B.10 N C.20 N D.40 N
|
| |||
| ||||
| ||||


查看习题详情和答案>>
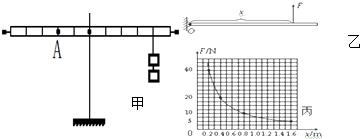
小明用如图所示的实验装置探究杠杆的平衡条件:
(1)实验前没有挂钩码时,发现杠杆左端下倾,应将杠杆右端螺母向______(左或右)边旋一些,使杠杆在水平位置平衡.
(2)如果实验中所用钩码的质量都相等,如图所示,应在甲图中杠杆的A点处应该挂______个钩码,才能使杠杆在水平位置平衡;平衡后若再给两边分别加挂上同样的重物,则杠杆将______(选填“仍平衡”、“左端下沉”或“右端下沉”).
(3)在实验中,若每个钩码重1N,保持右侧钩码的只数和位置不变,在A处施加一个竖直方向的力,也使杠杆在水平位置平衡,则这个力的方向应______,大小为______N.
(4)实验中改变支点两侧的钩码位置和个数,用同样的方法一般要做三次,得到三组数据并进行分析.这样做的目的是______.
(5)如图乙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图象所示.可知该金属杆重______N.
查看习题详情和答案>>
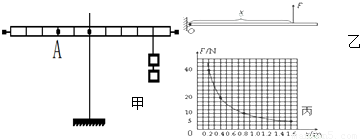
小明用如图所示的实验装置探究杠杆的平衡条件:
(1)实验前没有挂钩码时,发现杠杆左端下倾,应将杠杆右端螺母向______(左或右)边旋一些,使杠杆在水平位置平衡.
(2)如果实验中所用钩码的质量都相等,如图所示,应在甲图中杠杆的A点处应该挂______个钩码,才能使杠杆在水平位置平衡;平衡后若再给两边分别加挂上同样的重物,则杠杆将______(选填“仍平衡”、“左端下沉”或“右端下沉”).
(3)在实验中,若每个钩码重1N,保持右侧钩码的只数和位置不变,在A处施加一个竖直方向的力,也使杠杆在水平位置平衡,则这个力的方向应______,大小为______N.
(4)实验中改变支点两侧的钩码位置和个数,用同样的方法一般要做三次,得到三组数据并进行分析.这样做的目的是______.
(5)如图乙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图象所示.可知该金属杆重______N.
查看习题详情和答案>>
(1)实验前没有挂钩码时,发现杠杆左端下倾,应将杠杆右端螺母向______(左或右)边旋一些,使杠杆在水平位置平衡.
(2)如果实验中所用钩码的质量都相等,如图所示,应在甲图中杠杆的A点处应该挂______个钩码,才能使杠杆在水平位置平衡;平衡后若再给两边分别加挂上同样的重物,则杠杆将______(选填“仍平衡”、“左端下沉”或“右端下沉”).
(3)在实验中,若每个钩码重1N,保持右侧钩码的只数和位置不变,在A处施加一个竖直方向的力,也使杠杆在水平位置平衡,则这个力的方向应______,大小为______N.
(4)实验中改变支点两侧的钩码位置和个数,用同样的方法一般要做三次,得到三组数据并进行分析.这样做的目的是______.
(5)如图乙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图象所示.可知该金属杆重______N.
查看习题详情和答案>>