网址:http://m.1010jiajiao.com/timu_id_1208212[举报]
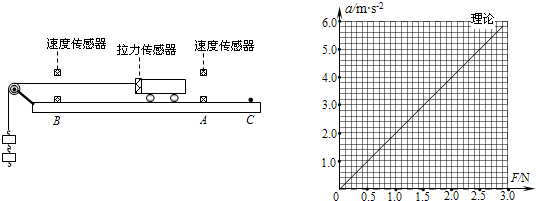
(1)实验主要步骤如下:
①将拉力传感器固定在小车上;
②平衡摩擦力,让小车在没有拉力作用时能做
③把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
④接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
⑤改变所挂钩码的数量,重复④的操作.
(2)下表中记录了实验测得的几组数据,vB2-vA2是两个速度传感器记录速率的平方差,则加速度的表达式a=
(
| ||||
| 2L |
(
| ||||
| 2L |
(3)由表中数据,在坐标纸上作出a~F关系图线;
| 次数 | F(N) | vB2-vA2(m2/s2) | a(m/s2) |
| 1 | 0.60 | 0.77 | 0.80 |
| 2 | 1.04 | 1.61 | 1.68 |
| 3 | 1.42 | 2.34 | |
| 4 | 2.62 | 4.65 | 4.84 |
| 5 | 3.00 | 5.49 | 5.72 |
(Ⅱ)在长度和粗细均不相同的五个空心柱状绝缘管内注入质量和浓度都相同的某种导电液体,管的两端用铜制塞子封闭,并与接线柱相连.
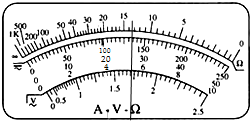
(1)某同学用多用电表欧姆档×100分别粗测了这五段液柱的电阻,发现最大的电阻不超过最小的电阻的3倍.右图是测量其中电阻最小的液柱电阻时表盘的情况,管内液体的电阻是
(2)接着,该同学利用如下实验器材探究在电压相同的条件下,通过这五段液体的电流和液柱长度的关系:
A.直流电源:电动势15V,内阻很小,额定电流为1A;
B.电流表A1:量程0~300mA,内阻约0.5Ω;
C.电流表A2:量程0~15mA,内阻约 10Ω;
D.电压表V:量程0~15V,内阻约15kΩ;
E.滑动变阻器R:最大阻值5kΩ;
F. 开关、导线等
①实验要求操作方便,实验结果尽可能准确,则电流表应选用
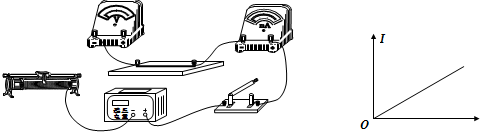
②该同学已经完成部分导线的连接,请你在实物接线图中完成余下导线的连接.
③该同学根据实验获得的有关电流I和长度l的五组数据,作出了上图所示的图线,图中横轴表示的物理量是
(Ⅰ)如图为用拉力传感器和速度传感器探究“加速度与物体受力的关系”实验装置.用拉力传感器记录小车受到拉力的大小,在长木板上相距L=48.0cm的A、B两点各安装一个速度传感器,分别记录小车到达A、B时的速率.
(1)实验主要步骤如下:
①将拉力传感器固定在小车上;
②平衡摩擦力,让小车在没有拉力作用时能做______运动;
③把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
④接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
⑤改变所挂钩码的数量,重复④的操作.
(2)下表中记录了实验测得的几组数据,vB2-vA2是两个速度传感器记录速率的平方差,则加速度的表达式a=______,请将表中第3次的实验数据填写完整(结果保留三位有效数字);
(3)由表中数据,在坐标纸上作出a~F关系图线;

| 次数 | F(N) | vB2-vA2(m2/s2) | a(m/s2) |
| 1 | 0.60 | 0.77 | 0.80 |
| 2 | 1.04 | 1.61 | 1.68 |
| 3 | 1.42 | 2.34 | |
| 4 | 2.62 | 4.65 | 4.84 |
| 5 | 3.00 | 5.49 | 5.72 |
(Ⅱ)在长度和粗细均不相同的五个空心柱状绝缘管内注入质量和浓度都相同的某种导电液体,管的两端用铜制塞子封闭,并与接线柱相连.
(1)某同学用多用电表欧姆档×100分别粗测了这五段液柱的电阻,发现最大的电阻不超过最小的电阻的3倍.右图是测量其中电阻最小的液柱电阻时表盘的情况,管内液体的电阻是______Ω.(结果保留三位有效数字)
(2)接着,该同学利用如下实验器材探究在电压相同的条件下,通过这五段液体的电流和液柱长度的关系:

A.直流电源:电动势15V,内阻很小,额定电流为1A;
B.电流表A1:量程0~300mA,内阻约0.5Ω;
C.电流表A2:量程0~15mA,内阻约 10Ω;
D.电压表V:量程0~15V,内阻约15kΩ;
E.滑动变阻器R:最大阻值5kΩ;
F. 开关、导线等
①实验要求操作方便,实验结果尽可能准确,则电流表应选用______ (填“A1”或“A2”).
②该同学已经完成部分导线的连接,请你在实物接线图中完成余下导线的连接.
③该同学根据实验获得的有关电流I和长度l的五组数据,作出了上图所示的图线,图中横轴表示的物理量是______.
 查看习题详情和答案>>
第六部分 振动和波
第一讲 基本知识介绍
《振动和波》的竞赛考纲和高考要求有很大的不同,必须做一些相对详细的补充。
一、简谐运动
1、简谐运动定义: = -k
 ①

凡是所受合力和位移满足①式的质点,均可称之为谐振子,如弹簧振子、小角度单摆等。
谐振子的加速度: = -


2、简谐运动的方程
回避高等数学工具,我们可以将简谐运动看成匀速圆周运动在某一条直线上的投影运动(以下均看在x方向的投影),圆周运动的半径即为简谐运动的振幅A 。
依据: x = -mω2Acosθ= -mω2

对于一个给定的匀速圆周运动,m、ω是恒定不变的,可以令:
mω2 = k
这样,以上两式就符合了简谐运动的定义式①。所以,x方向的位移、速度、加速度就是简谐运动的相关规律。从图1不难得出——
位移方程: = Acos(ωt + φ) ②
速度方程: = -ωAsin(ωt +φ) ③
加速度方程: = -ω2A cos(ωt +φ) ④
相关名词:(ωt +φ)称相位,φ称初相。
运动学参量的相互关系: = -ω2

A = 
tgφ= -
3、简谐运动的合成
a、同方向、同频率振动合成。两个振动x1 = A1cos(ωt +φ1)和x2 = A2cos(ωt +φ2) 合成,可令合振动x = Acos(ωt +φ) ,由于x = x1 + x2 ,解得
A =  ,φ= arctg

显然,当φ2-φ1 = 2kπ时(k = 0,±1,±2,…),合振幅A最大,当φ2-φ1 = (2k + 1)π时(k = 0,±1,±2,…),合振幅最小。
b、方向垂直、同频率振动合成。当质点同时参与两个垂直的振动x = A1cos(ωt + φ1)和y = A2cos(ωt + φ2)时,这两个振动方程事实上已经构成了质点在二维空间运动的轨迹参数方程,消去参数t后,得一般形式的轨迹方程为
 +
 -2
 cos(φ2-φ1) = sin2(φ2-φ1)
显然,当φ2-φ1 = 2kπ时(k = 0,±1,±2,…),有y =  x ,轨迹为直线,合运动仍为简谐运动;
当φ2-φ1 = (2k + 1)π时(k = 0,±1,±2,…),有 +
 = 1 ,轨迹为椭圆,合运动不再是简谐运动;
当φ2-φ1取其它值,轨迹将更为复杂,称“李萨如图形”,不是简谐运动。
c、同方向、同振幅、频率相近的振动合成。令x1 = Acos(ω1t + φ)和x2 = Acos(ω2t + φ) ,由于合运动x = x1 + x2 ,得:x =(2Acos t)cos(
 t +φ)。合运动是振动,但不是简谐运动,称为角频率为
 的“拍”现象。
4、简谐运动的周期
由②式得:ω=  ,而圆周运动的角速度和简谐运动的角频率是一致的,所以
T = 2π ⑤
5、简谐运动的能量
一个做简谐运动的振子的能量由动能和势能构成,即
 =
 mv2 +
 kx2 =
 kA2
注意:振子的势能是由(回复力系数)k和(相对平衡位置位移)x决定的一个抽象的概念,而不是具体地指重力势能或弹性势能。当我们计量了振子的抽象势能后,其它的具体势能不能再做重复计量。
6、阻尼振动、受迫振动和共振
和高考要求基本相同。
二、机械波
1、波的产生和传播
产生的过程和条件;传播的性质,相关参量(决定参量的物理因素)
2、机械波的描述
a、波动图象。和振动图象的联系
b、波动方程
如果一列简谐波沿x方向传播,振源的振动方程为y = Acos(ωt + φ),波的传播速度为v ,那么在离振源x处一个振动质点的振动方程便是
y = Acos〔ωt + φ -  ·2π〕= Acos〔ω(t -
 )+ φ〕
这个方程展示的是一个复变函数。对任意一个时刻t ,都有一个y(x)的正弦函数,在x-y坐标下可以描绘出一个瞬时波形。所以,称y = Acos〔ω(t -  )+ φ〕为波动方程。
3、波的干涉
a、波的叠加。几列波在同一介质种传播时,能独立的维持它们的各自形态传播,在相遇的区域则遵从矢量叠加(包括位移、速度和加速度的叠加)。

b、波的干涉。两列波频率相同、相位差恒定时,在同一介质中的叠加将形成一种特殊形态:振动加强的区域和振动削弱的区域稳定分布且彼此隔开。
我们可以用波程差的方法来讨论干涉的定量规律。如图2所示,我们用S1和S2表示两个波源,P表示空间任意一点。
当振源的振动方向相同时,令振源S1的振动方程为y1 = A1cosωt ,振源S1的振动方程为y2 = A2cosωt ,则在空间P点(距S1为r1 ,距S2为r2),两振源引起的分振动分别是
y1′= A1cos〔ω(t ?  )〕
y2′= A2cos〔ω(t ?  )〕
P点便出现两个频率相同、初相不同的振动叠加问题(φ1 =  ,φ2 =
 ),且初相差Δφ=
 (r2 – r1)。根据前面已经做过的讨论,有
r2 ? r1 = kλ时(k = 0,±1,±2,…),P点振动加强,振幅为A1 + A2 ;
r2 ? r1 =(2k ? 1) 时(k = 0,±1,±2,…),P点振动削弱,振幅为│A1-A2│。
4、波的反射、折射和衍射
知识点和高考要求相同。
5、多普勒效应
当波源或者接受者相对与波的传播介质运动时,接收者会发现波的频率发生变化。多普勒效应的定量讨论可以分为以下三种情况(在讨论中注意:波源的发波频率f和波相对介质的传播速度v是恒定不变的)——
a、只有接收者相对介质运动(如图3所示)
设接收者以速度v1正对静止的波源运动。
如果接收者静止在A点,他单位时间接收的波的个数为f ,

当他迎着波源运动时,设其在单位时间到达B点,则 = v1 ,、
在从A运动到B的过程中,接收者事实上“提前”多接收到了n个波
n =  =
 =

显然,在单位时间内,接收者接收到的总的波的数目为:f + n =  f ,这就是接收者发现的频率f1 。即
f1 =  f
显然,如果v1背离波源运动,只要将上式中的v1代入负值即可。如果v1的方向不是正对S ,只要将v1出正对的分量即可。
b、只有波源相对介质运动(如图4所示)
设波源以速度v2正对静止的接收者运动。

如果波源S不动,在单位时间内,接收者在A点应接收f个波,故S到A的距离: = fλ
在单位时间内,S运动至S′,即 = v2 。由于波源的运动,事实造成了S到A的f个波被压缩在了S′到A的空间里,波长将变短,新的波长
λ′=  =
 =
 =

而每个波在介质中的传播速度仍为v ,故“被压缩”的波(A接收到的波)的频率变为
f2 =  =
 f
当v2背离接收者,或有一定夹角的讨论,类似a情形。
c、当接收者和波源均相对传播介质运动
当接收者正对波源以速度v1(相对介质速度)运动,波源也正对接收者以速度v2(相对介质速度)运动,我们的讨论可以在b情形的过程上延续…
 f3 =
 f2 =
 f
关于速度方向改变的问题,讨论类似a情形。
6、声波
a、乐音和噪音
b、声音的三要素:音调、响度和音品
c、声音的共鸣
第二讲 重要模型与专题
一、简谐运动的证明与周期计算

物理情形:如图5所示,将一粗细均匀、两边开口的U型管固定,其中装有一定量的水银,汞柱总长为L 。当水银受到一个初始的扰动后,开始在管中振动。忽略管壁对汞的阻力,试证明汞柱做简谐运动,并求其周期。
模型分析:对简谐运动的证明,只要以汞柱为对象,看它的回复力与位移关系是否满足定义式①,值得注意的是,回复力 系指振动方向上的合力(而非整体合力)。当简谐运动被证明后,回复力系数k就有了,求周期就是顺理成章的事。
本题中,可设汞柱两端偏离平衡位置的瞬时位移为x 、水银密度为ρ、U型管横截面积为S ,则次瞬时的回复力
ΣF = ρg2xS =  x
由于L、m为固定值,可令: = k ,而且ΣF与x的方向相反,故汞柱做简谐运动。
周期T = 2π = 2π

答:汞柱的周期为2π 。

学生活动:如图6所示,两个相同的柱形滚轮平行、登高、水平放置,绕各自的轴线等角速、反方向地转动,在滚轮上覆盖一块均质的木板。已知两滚轮轴线的距离为L 、滚轮与木板之间的动摩擦因素为μ、木板的质量为m ,且木板放置时,重心不在两滚轮的正中央。试证明木板做简谐运动,并求木板运动的周期。
思路提示:找平衡位置(木板重心在两滚轮中央处)→ú力矩平衡和Σ?F6= 0结合求两处弹力→ú求摩擦力合力…
答案:木板运动周期为2π 。
巩固应用:如图7所示,三根长度均为L = 2.00m地质量均匀直杆,构成一正三角形框架ABC,C点悬挂在一光滑水平轴上,整个框架可绕转轴转动。杆AB是一导轨,一电动松鼠可在导轨上运动。现观察到松鼠正在导轨上运动,而框架却静止不动,试讨论松鼠的运动是一种什么样的运动。

解说:由于框架静止不动,松鼠在竖直方向必平衡,即:松鼠所受框架支持力等于松鼠重力。设松鼠的质量为m ,即:
N = mg ①
再回到框架,其静止平衡必满足框架所受合力矩为零。以C点为转轴,形成力矩的只有松鼠的压力N、和松鼠可能加速的静摩擦力f ,它们合力矩为零,即:
MN = Mf
现考查松鼠在框架上的某个一般位置(如图7,设它在导轨方向上距C点为x),上式即成:
N·x = f·Lsin60° ②
解①②两式可得:f =  x ,且f的方向水平向左。
根据牛顿第三定律,这个力就是松鼠在导轨方向上的合力。如果我们以C在导轨上的投影点为参考点,x就是松鼠的瞬时位移。再考虑到合力与位移的方向因素,松鼠的合力与位移满足关系——
 = -k

其中k =  ,对于这个系统而言,k是固定不变的。
显然这就是简谐运动的定义式。
答案:松鼠做简谐运动。
评说:这是第十三届物理奥赛预赛试题,问法比较模糊。如果理解为定性求解,以上答案已经足够。但考虑到原题中还是有定量的条件,所以做进一步的定量运算也是有必要的。譬如,我们可以求出松鼠的运动周期为:T = 2π = 2π
 = 2.64s 。
二、典型的简谐运动
1、弹簧振子

物理情形:如图8所示,用弹性系数为k的轻质弹簧连着一个质量为m的小球,置于倾角为θ
查看习题详情和答案>>①用此装置测得的重力加速度表达式为
②当有光照时,信号处理系统获得的是

(2)现有下列器材:
A.6V蓄电池一组(内阻约0.1Ω)
B.直流电流表(0~0.2A)一只
C.直流电流表(0~0.02A)一只
D.直流电压表(0~3V)一只
E.直流电压表(0~10V)一只
F.滑动变阻器(0~10Ω)一只
G.滑动变阻器(0~500Ω)一只
H.电阻箱(0~9999.9Ω,Im=0.2A)
I.电键一只、导线若干
现在要比较准确地测量一只约0.6Ω电阻的阻值:
①在虚线框(图丙)中画出实验的原理图;
②实验中除了电源、电键和导线外,还需要的器材是
③写出测量电阻的表达式Rx=
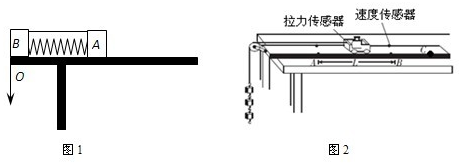
①先测出可视为质点的两材质相同滑块A、B的质量分别为m、M及滑块与桌面间的动摩擦因数μ.
②用细线将滑块A、B连接,使A、B间的轻弹簧处于压缩状态,滑块B恰好紧靠桌边.
③剪断细线,测出滑块B做平拋运动的水平位移x1,滑块A沿水平桌面滑行距离为x2(未滑出桌面).
为验证动量守恒定律,写出还需测量的物理量及表示它们的字母
|
| 2gμx2 |
|
| 2gμx2 |
(2)某实验小组利用拉力传感器和速度传感器探究功和动能变化的关系,如图2所示,他们将拉力传感器固定在小车上,用不可伸长的细线将其通过一个定滑轮与钩码相连,用拉力传感器记录小车受到拉力的大小.在水平桌面上相距50.0cm的A、B两点各安装一个速度传感器,记录小车通过A、B时的速度大小.小车中可以放置砝码.
(Ⅰ)实验中木板略微倾斜,这样做目的是
A.是为了使释放小车后,小车能匀加速下滑
B.是为了增大小车下滑的加速度
C.可使得细线拉力做的功等于合力对小车做的功
D.可使得小车在未施加拉力时做匀速直线运动
(Ⅱ)实验主要步骤如下:
①测量
②将小车停在C点,接通电源,
③在小车中增加砝码,或增加钩码个数,重复②的操作.
(Ⅲ)下表是他们测得的一组数据,其中M1是传感器与小车及小车中砝码质量之和,|v
2 2 |
2 1 |
| 次数 | M1/kg | |v
|
△E/J | F/N | W/J | ||||
| 1 | 0.500 | 0.760 | 0.190 | 0.400 | 0.200 | ||||
| 2 | 0.500 | 1.65 | 0.413 | 0.840 | 0.420 | ||||
| 3 | 0.500 | 2.40 | △E3 | 1.220 | W3 | ||||
| 4 | 1.000 | 2.40 | 1.20 | 2.420 | 1.21 | ||||
| 5 | 1.000 | 2.84 | 1.42 | 2.860 | 1.43 |