摘要:B.若则弹簧处于压缩状态 20090601
网址:http://m.1010jiajiao.com/timu_id_1127696[举报]
 如图所示,将两个相同的木块a、b置于固定在水平面上的粗糙斜面上,a、b中间用一轻弹簧连接,b的右端用细绳与固定在斜面上的挡板相连.开始时a、b均静止,弹簧处于压缩状态,细绳上有拉力,下列说法正确的是( )
| A、a所受的摩擦力一定不为零 | B、b所受的摩擦力一定不为零 | C、细绳剪断瞬间,a所受摩擦力不变 | D、细绳剪断瞬间,b所受摩擦力可能为零 |
 如图所示,将两个相同的木块a、b置于固定在水平面上的粗糙斜面上,a、b中间用一轻质弹簧连接,b的右端用细绳与固定在斜面上的挡板相连.达到稳定状态时a、b均静止,弹簧处于压缩状态,细绳上有拉力.下列说法正确的是( )
| A、达到稳定状态时a所受的摩擦力一定不为零 | B、达到稳定状态时b所受的摩擦力一定不为零 | C、在细绳剪断瞬间,b所受的合外力一定为零 | D、在细绳剪断瞬间,a所受的合外力一定为零 |
Ⅰ.用如图1所示的装置进行“验证动量守恒定律”的实验:
①先测出可视为质点的两滑块A、B的质量分别为m、M及滑块与桌面间的动摩擦因数μ,查出当地的重力加速度g.
②用细线将滑块A、B连接,使A、B间的轻弹簧处于压缩状态,滑块B恰好紧靠在桌边.
③剪断细线,测出滑块B做平抛运动落地时的水平位移S1,滑块A沿桌面滑行的距离为S2(未滑出桌面).为验证动量守恒定律,写出还需测量的物理量及表示它的字母 ,如果动量守恒,需满足的关系式为 .

Ⅱ.根据伏安法,由10V电源、0~15V电压表、0~10mA电流表等器材,连接成测量较大阻值电阻的电路.由于电表内阻的影响会造成测量误差,为了避免此误差,现在原有器材之外再提供一只高精度的电阻箱和单刀双掷开关,某同学设计出了按图2甲电路来测量该未知电阻的实验方案.
(1)请按图2甲电路,将图2乙中所给器材连接成实验电路图.
(2)请完成如下实验步骤:
①先把开关S拨向Rx,调节滑动变阻器,使电压表和电流表有一合适的读数,并记录两表的读数,U=8.12V,
I=8mA,用伏安法初步估测电阻Rx的大小.
② ,之后把开关S拨向电阻箱R,微调电阻箱的电阻值,使电压表、电流表的读数与步骤①中的读数一致.读得此时电阻箱的阻值R=1000Ω.
③该未知电阻Rx= Ω.
(3)利用测得的数据,还可以得到 表的内电阻等于 .
查看习题详情和答案>>
①先测出可视为质点的两滑块A、B的质量分别为m、M及滑块与桌面间的动摩擦因数μ,查出当地的重力加速度g.
②用细线将滑块A、B连接,使A、B间的轻弹簧处于压缩状态,滑块B恰好紧靠在桌边.
③剪断细线,测出滑块B做平抛运动落地时的水平位移S1,滑块A沿桌面滑行的距离为S2(未滑出桌面).为验证动量守恒定律,写出还需测量的物理量及表示它的字母

Ⅱ.根据伏安法,由10V电源、0~15V电压表、0~10mA电流表等器材,连接成测量较大阻值电阻的电路.由于电表内阻的影响会造成测量误差,为了避免此误差,现在原有器材之外再提供一只高精度的电阻箱和单刀双掷开关,某同学设计出了按图2甲电路来测量该未知电阻的实验方案.
(1)请按图2甲电路,将图2乙中所给器材连接成实验电路图.
(2)请完成如下实验步骤:
①先把开关S拨向Rx,调节滑动变阻器,使电压表和电流表有一合适的读数,并记录两表的读数,U=8.12V,
I=8mA,用伏安法初步估测电阻Rx的大小.
②
③该未知电阻Rx=
(3)利用测得的数据,还可以得到
 如图所示,将两个相同的木块a、b置于固定在水平面上的粗糙斜面上,a、b中间用一轻弹簧连接,b的右端用平行于斜面的细绳与固定在斜面上的挡板相连.开始时a、b均静止,弹簧处于压缩状态,细绳上有拉力,下列说法正确的是( )
| A、细绳剪断瞬间,a所受摩擦力也立刻发生变化 | B、细绳剪断瞬间,b所受摩擦力可能为零 | C、a所受的摩擦力一定不为零 | D、b所受的摩擦力一定不为零 |
(1)某同学用如图1所示的装置进行“验证动量守恒定律”的实验:
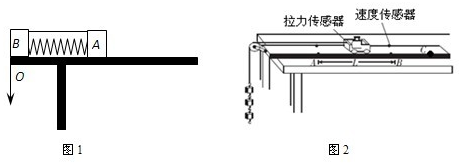
①先测出可视为质点的两材质相同滑块A、B的质量分别为m、M及滑块与桌面间的动摩擦因数μ.
②用细线将滑块A、B连接,使A、B间的轻弹簧处于压缩状态,滑块B恰好紧靠桌边.
③剪断细线,测出滑块B做平拋运动的水平位移x1,滑块A沿水平桌面滑行距离为x2(未滑出桌面).
为验证动量守恒定律,写出还需测量的物理量及表示它们的字母
(2)某实验小组利用拉力传感器和速度传感器探究功和动能变化的关系,如图2所示,他们将拉力传感器固定在小车上,用不可伸长的细线将其通过一个定滑轮与钩码相连,用拉力传感器记录小车受到拉力的大小.在水平桌面上相距50.0cm的A、B两点各安装一个速度传感器,记录小车通过A、B时的速度大小.小车中可以放置砝码.
(Ⅰ)实验中木板略微倾斜,这样做目的是
A.是为了使释放小车后,小车能匀加速下滑
B.是为了增大小车下滑的加速度
C.可使得细线拉力做的功等于合力对小车做的功
D.可使得小车在未施加拉力时做匀速直线运动
(Ⅱ)实验主要步骤如下:
①测量
②将小车停在C点,接通电源,
③在小车中增加砝码,或增加钩码个数,重复②的操作.
(Ⅲ)下表是他们测得的一组数据,其中M1是传感器与小车及小车中砝码质量之和,|v
-v
|是两个速度传感器记录速度的平方差,可以据此计算出动能变化量△E,F是拉力传感器受到的拉力,W是拉力F在A、B间所做的功.表格中△E3=
查看习题详情和答案>>
①先测出可视为质点的两材质相同滑块A、B的质量分别为m、M及滑块与桌面间的动摩擦因数μ.
②用细线将滑块A、B连接,使A、B间的轻弹簧处于压缩状态,滑块B恰好紧靠桌边.
③剪断细线,测出滑块B做平拋运动的水平位移x1,滑块A沿水平桌面滑行距离为x2(未滑出桌面).
为验证动量守恒定律,写出还需测量的物理量及表示它们的字母
物体B下落的高度h
物体B下落的高度h
;如果动量守恒,需要满足的关系式为Mx1
═m
|
| 2gμx2 |
Mx1
═m
.
|
| 2gμx2 |
(2)某实验小组利用拉力传感器和速度传感器探究功和动能变化的关系,如图2所示,他们将拉力传感器固定在小车上,用不可伸长的细线将其通过一个定滑轮与钩码相连,用拉力传感器记录小车受到拉力的大小.在水平桌面上相距50.0cm的A、B两点各安装一个速度传感器,记录小车通过A、B时的速度大小.小车中可以放置砝码.
(Ⅰ)实验中木板略微倾斜,这样做目的是
CD
CD
.A.是为了使释放小车后,小车能匀加速下滑
B.是为了增大小车下滑的加速度
C.可使得细线拉力做的功等于合力对小车做的功
D.可使得小车在未施加拉力时做匀速直线运动
(Ⅱ)实验主要步骤如下:
①测量
小车、砝码
小车、砝码
和拉力传感器的总质量M1;把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;正确连接所需电路.②将小车停在C点,接通电源,
静止释放小车
静止释放小车
,小车在细线拉动下运动,记录细线拉力及小车通过A、B时的速度.③在小车中增加砝码,或增加钩码个数,重复②的操作.
(Ⅲ)下表是他们测得的一组数据,其中M1是传感器与小车及小车中砝码质量之和,|v
2 2 |
2 1 |
0.600
0.600
,W3=0.610
0.610
(结果保留三位有效数字).| 次数 | M1/kg | |v
|
△E/J | F/N | W/J | ||||
| 1 | 0.500 | 0.760 | 0.190 | 0.400 | 0.200 | ||||
| 2 | 0.500 | 1.65 | 0.413 | 0.840 | 0.420 | ||||
| 3 | 0.500 | 2.40 | △E3 | 1.220 | W3 | ||||
| 4 | 1.000 | 2.40 | 1.20 | 2.420 | 1.21 | ||||
| 5 | 1.000 | 2.84 | 1.42 | 2.860 | 1.43 |