网址:http://m.1010jiajiao.com/timu_id_1120179[举报]
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:

① 测量绳子与水平杆的夹角∠AOB=θ
② 对两个传感器进行调零
③ 用另一绳在O点悬挂一个钩码,记录两个传感器读数
④ 取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格:

(1)根据表格A传感器对应的是表中力___▲____(选填“F1”或“F2”)。钩码质量为___▲___kg(保留1位有效数字)。
(2)本实验中多次对传感器进行调零,对此操作说明正确的是 ▲
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差
查看习题详情和答案>>
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
① 测量绳子与水平杆的夹角∠AOB=θ
② 对两个传感器进行调零
③ 用另一绳在O点悬挂一个钩码,记录两个传感器读数
④ 取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格:
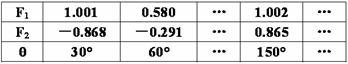
(1)根据表格A传感器对应的是表中力___▲____(选填“F1”或“F2”)。钩码质量为___▲___kg(保留1位有效数字)。
(2)本实验中多次对传感器进行调零,对此操作说明正确的是 ▲
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差
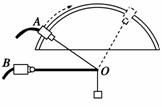
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
① 测量绳子与水平杆的夹角∠AOB=θ
② 对两个传感器进行调零
③ 用另一绳在O点悬挂一个钩码,记录两个传感器读数
④ 取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格:
(1)根据表格A传感器对应的是表中力___▲____(选填“F1”或“F2”)。钩码质量为___▲___kg(保留1位有效数字)。
(2)本实验中多次对传感器进行调零,对此操作说明正确的是 ▲
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差
查看习题详情和答案>>
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3 m的杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
① 测量绳子与水平杆的夹角∠AOB=θ
② 对两个传感器进行调零
③ 用另一绳在O点悬挂一个钩码,记录两个传感器读数
④ 取下钩码,移动传感器A改变θ角重复上述实验步骤,得到表格:
(1)根据表格A传感器对应的是表中力___▲____(选填“F1”或“F2”)。钩码质量为___▲___kg(保留1位有效数字)。
(2)本实验中多次对传感器进行调零,对此操作说明正确的是 ▲
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差
如下图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3 m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
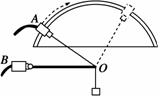
①测量绳子与水平杆的夹角∠AOB=
②对两个传感器进行调零
③用另一绳在O点悬挂一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变角重复上述实验步骤,得到表格:
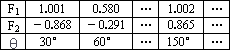
(1)根据表格A传感器对应的是表中力________(选填“F1”或“F2”).钩码质量
为________kg(保留1位有效数字).
(2)本实验中多次对传感器进行调零,对此操作说明正确的是________
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差