摘要:填空: (1)如图1.若∠1=∠2.∠3=700.则∠4= . (2)如图2.若∠1+∠2=180.∠3=800.则∠4= . (3)如图3.若∠1=∠2.∠3=1000.则∠4= . (4)如图4.若∠1=450,∠2:∠3=1:3.∠4=1100.则∠5=____. 1 1 3 4 3 3 1 1 2 2 4 2 3 2 5 4 ⑴ ⑵ ⑶ ⑷ (5)如图5.若AB//CD, ∠B=n0.∠D=m0.则V=____. A B (6)如右图.若AB//CD,∠B=400.∠有=580.则∠D= . E (7)如图6.若AB//CD,则∠B+∠E+∠D= . C D (8)如图6.若AB//CD,∠=1200.∠D=1450.则∠E= . A B A B A B A B A B F E E E E F F C D C D C D C D C D ⑸ ⑹ ⑺ ⑻ ⑼ (9)如图7.若AB//CD,∠B=1250.∠D=1400.则∠BEF= . (10) 如图8.若AB//CD.∠BEF=1200.∠F=850.则∠FGC= . (11) 如图9.若AB//CD.∠E=800.则∠B+∠F+∠D= .
网址:http://m.1010jiajiao.com/timu3_id_608611[举报]
(2011•河南三模)(1)填空:如图,Rt△ABC中,∠C=90°,∠B=45°,AD是△ABC的角平分线,过点D作辅助线DE⊥AB于点E,则可以得到AC、CD、AB三条线段之间的数量关系为
(2)如图,若将(1)中条件“Rt△ABC中,∠C=90°,∠B=45°”改 为“△ABC中,∠C=2∠B”请问(1)中的结论是否仍然成立?证明你的猜想.
查看习题详情和答案>>
AB=AC+CD
AB=AC+CD
.(2)如图,若将(1)中条件“Rt△ABC中,∠C=90°,∠B=45°”改
 为“△ABC中,∠C=2∠B”请问(1)中的结论是否仍然成立?证明你的猜想.
 17、推理填空:
如图①若∠1=∠2
则
AB
∥CD
(内错角相等,两直线平行)
若∠DAB+∠ABC=180°
则
AD
∥BC
(同旁内角互补,两直线平行)②当
AB
∥CD
时∠C+∠ABC=180°(两直线平行,同旁内角互补)
③当
AD
∥BC
时∠3=∠C (两直线平行,内错角相等)
随着科学技术的发展,机器人早已能按照设计的指令完成下列动作:先原地顺时针旋转角度α,再朝其对面方向沿直线行走.在坐标平面上,根据指令[s,α](s≥0,0°<α<180°)机器人行走的距离为s.
(1)填空:如图,若机器人在直角坐标系的原点,且面对y轴的正方向,现要使其移动到点A(2,2),则给机器人发出的指令应是 .
(2)机器人在完成上述指令后,发现在P(6+2
,0)处有一小球正向坐标原点做匀速直线运动,已知小球滚动的速度与机器人行走的速度相同,若忽略机器人原地旋转的时间,请你给机器人发一个指令,使它能最快截住小球.(如图,点C为机器人最快截住小球的位置,要求写出计算过程)
 查看习题详情和答案>>
(1)填空:如图,若机器人在直角坐标系的原点,且面对y轴的正方向,现要使其移动到点A(2,2),则给机器人发出的指令应是
(2)机器人在完成上述指令后,发现在P(6+2
| 3 |
 查看习题详情和答案>>
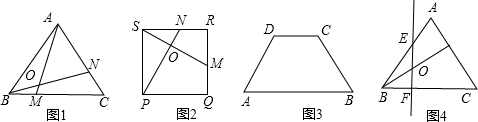
 按题意填空: