摘要:11.
网址:http://m.1010jiajiao.com/timu3_id_1687375[举报]
 (2008?天津)(1)用螺旋测微器测金属导线的直径,其示数如图所示,该金属导线的直径为
1.880(1.878~1.882)
1.880(1.878~1.882)
mm(2)用下列器材组装成描绘电阻R0伏安特性曲线的电路,请将实物图连线成为实验电路.
微安表μA(量程200μA,内阻约200Ω);
电压表V(量程3V,内阻约10kΩ);
电阻R0(阻值约20kΩ);
滑动变阻器R(最大阻值50Ω,额定电流1A);
电源E(电动势3V,内阻不计);
开关S及导线若干.

(3)某同学用单摆测重力加速度,发现单摆静止时摆球重心在球心的正下方,他仍将从悬点到球心的距离当作摆长L,通过改变摆线的长度,测得6组L和对应的周期T,画出L-T2图线,然后在图线上选取A、B两点,坐标如图所示.他采用恰当的数据处理方法,则计算重力加速度的表达式应为g=
| 4π2(LB-LA) | ||||
|
| 4π2(LB-LA) | ||||
|
相同
相同
(填“偏大”、“偏小”或“相同”).
(2010?山西模拟)如图为用拉力传感器和速度传感器探究“加速度与物体受力的关系”实验装置.用拉力传感器记录小车受到拉力的大小,在长木板上相距L=48.0cm的A、B两点各安装一个速度传感器,分别记录小车到达A、B时的速率.

实验主要步骤如下:
①拉力传感器固定在小车上;
②把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
③接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
④改变所挂钩码的数量,重复③的操作.
(1)表中记录了实验测得的几组数据,vB2-vA2是两个速度传感器记录速率的平方差,则加速度的表达式a=
,请将表中第3次的实验数据填写完整(结果保留三位有效数字);
(2)由表中数据,在坐标纸上作出a~F关系图线(图中已画出理论图线);
(3)对比实验结果与理论计算得到的关系图线,造成上述偏差的原因是
查看习题详情和答案>>

实验主要步骤如下:
①拉力传感器固定在小车上;
②把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
③接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
④改变所挂钩码的数量,重复③的操作.
(1)表中记录了实验测得的几组数据,vB2-vA2是两个速度传感器记录速率的平方差,则加速度的表达式a=
| vB2-vA2 |
| 2L |
| vB2-vA2 |
| 2L |
| 次数 | F(N) | vB2-vA2(m2/s2) | a(m/s2) |
| 1 | 0.60 | 0.77 | 0.80 |
| 2 | 1.04 | 1.61 | 1.68 |
| 3 | 1.42 | 2.34 | 2.44 2.44 |
| 4 | 2.62 | 4.65 | 4.84 |
| 5 | 3.00 | 5.49 | 5.72 |
(3)对比实验结果与理论计算得到的关系图线,造成上述偏差的原因是
没有平衡摩擦力
没有平衡摩擦力
.如图1为用拉力传感器和速度传感器探究“加速度与物体受力的关系”实验装置.用拉力传感器记录小车受到拉力的大小,在长木板上相距L=48.00cm的A、B两点各安装一个速度传感器,分别记录小车到达A、B时的速率.
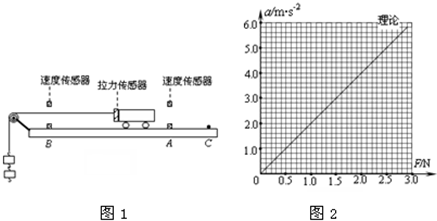
实验主要步骤如下:
①将拉力传感器固定在小车上;
②平衡摩擦力,让小车做匀速直线运动;
③把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
④接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
⑤改变所挂钩码的数量,重复④的操作.
(1)表中记录了实验测得的几组数据,
-
是两个速度传感器记录速率的平方差,请将表中第3次的实验数据填写完整(结果保留三位有效数字)(请写在答题纸的横线上);
(2)依据表中数据,在坐标纸上作出a~F关系图线;
(3)比较实验结果与理论计算得到的关系图线(图2中已画出理论图线),造成上述偏差的原因是
查看习题详情和答案>>
实验主要步骤如下:
①将拉力传感器固定在小车上;
②平衡摩擦力,让小车做匀速直线运动;
③把细线的一端固定在拉力传感器上,另一端通过定滑轮与钩码相连;
④接通电源后自C点释放小车,小车在细线拉动下运动,记录细线拉力F的大小及小车分别到达A、B时的速率vA、vB;
⑤改变所挂钩码的数量,重复④的操作.
(1)表中记录了实验测得的几组数据,
| v | 2 B |
| v | 2 A |
| 次数 | F/N |
|
a(m/s2) | ||||
| 1 | 0.60 | 0.77 | 0.80 | ||||
| 2 | 1.04 | 1.61 | 1.68 | ||||
| 3 | 1.42 | 2.34 | 2.44 2.44 | ||||
| 4 | 2.62 | 4.65 | 4.84 | ||||
| 5 | 3.00 | 5.49 | 5.72 |
(3)比较实验结果与理论计算得到的关系图线(图2中已画出理论图线),造成上述偏差的原因是
没有完全平衡摩擦力或拉力传感器读数偏大
没有完全平衡摩擦力或拉力传感器读数偏大
.在探究牛顿第二定律的实验中,得到以下数据:物体质量不变时,加速度a与物体所受合力F的对应数据如表1;物体所受合力不变时,加速度a和物体质量的倒数1/M的对应数据如表2.
表1
表2
(1)分别画出a-F图象和a-1/M图象.(画在答题纸的两个坐标图上)
(2)由a-F图象得到的结论是:
由a-l/M图象得到的结论是:

查看习题详情和答案>>
表1
| a/(m.s-2) | 1.98 | 4.06 | 5.95 | 8.12 |
| f/N | 1.00 | 2.00 | 3.00 | 4.00 |
| a/(m.s-2) | 2.04 | 2.66 | 3.32 | 3.98 |
| f/N | 0.50 | 0.67 | 0.80 | 1.00 |
(2)由a-F图象得到的结论是:
物体的加速度与物体所受的合力成正比
物体的加速度与物体所受的合力成正比
由a-l/M图象得到的结论是:
物体的加速度与物体的质量成反比
物体的加速度与物体的质量成反比

为了探究加速度与力的关系,某同学设计了如图1所示的实验装置,带滑轮的长木板水平放置,板上有两个光电门相距为d,滑块通过细线与重物相连,细线的拉力F大小等于力传感器的示数.让滑块从光电门1由静止释放,记下滑到光电门2的时间t,改变重物质量来改变细绳拉力大小,重复以上操作5次,得到下列表格中5组数据.
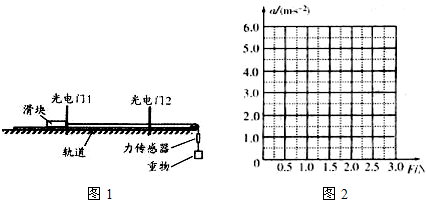
(1)若测得两光电门之间距离为d=0.5m,运动时间t=0.5s,则a=
(2)依据表中数据在如图2中画出a-F图象.
(3)由图象可得滑块质量m=
查看习题详情和答案>>
| 次数 | a/(m?s-2) | F/N |
| 1 | 1.0 | 0.76 |
| 2 | 2.0 | 0.99 |
| 3 | 3.0 | 1.23 |
| 4 | 4.0 | 1.50 |
| 5 | 5.0 | 1.76 |
4.0
4.0
m/s2;(2)依据表中数据在如图2中画出a-F图象.
(3)由图象可得滑块质量m=
0.25
0.25
kg,滑块和轨道间的动摩擦因数μ=0.2
0.2
.g=10m/s2.