摘要: 如右图所示.L1和L2是两只相同的小灯泡.当开关S闭合后.电流表的示数:( ) A.A1示数为零.A2示数变大 B.A2是 A1示数的两倍 C.A1和A2 的示数仍相等 D.A1示数不变.A2示数变大
网址:http://m.1010jiajiao.com/timu3_id_1453702[举报]
如右图所示电路,两盏相同的电灯在闭合开关后都能发光。过了一会儿,两盏电灯突然同时都不亮了,且电压表和电流表的示数均变为零。如果电路只有一处故障,则故障可能是( )
A.电灯L1短路 B.电灯L1开路
C.电灯L2短路 D.电灯L2开路

 图所示是某校物理实验小组探究杠杆平衡条件的实验装置.
(1)实验中,某一次杠杆平衡后,保持钩码的数量和位置不变,改变弹簧测力计的位置使其向右移动,则弹簧测力计的示数
变大
变大
(变大/变小/不变)(2)一实验小组得到的两组数据如表所示:
| 实验序号 | 动力F1/N | 动力臂l1/cm | 阻力F2/N | 阻力臂l2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
5cm
5cm
| 动力F1/N | 动力臂l1/cm | 阻力F1/N | 阻力臂l1/cm |
| 4 | 5 | 5 | 4 |
他们得出的结论是:“动力+动力臂=阻力+阻力臂”,你认为他们的实验存在什么问题?
他们只从一次是研究得出结论具有偶然性,不具有普遍性,实验结论必须在多次试验的基础上得出.
单位不同的两个物理量不能相加.
单位不同的两个物理量不能相加.
他们只从一次是研究得出结论具有偶然性,不具有普遍性,实验结论必须在多次试验的基础上得出.
单位不同的两个物理量不能相加.
.单位不同的两个物理量不能相加.
 如图所示,小明在探究“杠杆的平衡条件”实验中所用的实验器材有:杠杆、支架、弹簧测力计、刻度尺、细线和质量相同的钩码若干个.
(1)实验前,将杠杆中点置于支架上,当杠杆静止时,发现杠杆右端下沉.此时,应把杠杆两端的平衡螺母向
左
左
(选填“左”或“右”)调节,使杠杆在不挂钩码时,保持水平位置
水平位置
静止.这样调节的目的是:力臂在杠杆上,便于测量力臂大小,同时消除杠杆重对杠杆平衡的影响
力臂在杠杆上,便于测量力臂大小,同时消除杠杆重对杠杆平衡的影响
.(2)杠杆调节平衡后,小明在杠杆上A点处挂4个钩码,在B点处挂6个钩码杠杆恰好在原位置平衡.于是小明便得出了杠杆的平衡条件为:F1 l1=F2 l2;他这样得出的结论是否合理?
不合理
不合理
;为什么?只有一次实验总结实验结论,结论不具有普遍性
只有一次实验总结实验结论,结论不具有普遍性
.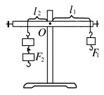 如图所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
①实验前,应先调节杠杆在 ________位置平衡.这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 ________.调节时,如发现杠杆左端偏高,应如何操作:________.
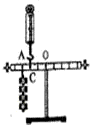 ②某实验小组记录两组数据如下:
 如图所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
 ②某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
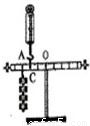
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 ________(选填:变大、变小或保持不变),其原因是 ________.
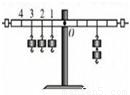
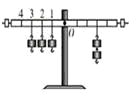 ④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 ________(选填字母).
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
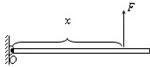
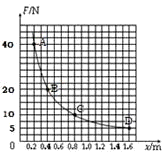
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 ________N.
 查看习题详情和答案>>
如图所示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点.
①实验前,应先调节杠杆在 位置平衡.这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 .调节时,如发现杠杆左端偏高,应如何操作: .
②某实验小组记录两组数据如下:
根据分析,这组数据中,实验序号为 选填:“1”或“2”)的一组肯定有错误.检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小).
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是 .
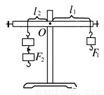
④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母).
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
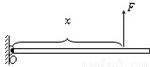
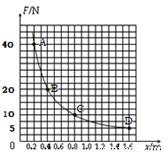
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 N.
 查看习题详情和答案>>
①实验前,应先调节杠杆在 位置平衡.这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 .调节时,如发现杠杆左端偏高,应如何操作: .
②某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是 .
④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母).
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力--位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示.由图可知金属杆重 N.
 查看习题详情和答案>>