摘要:4.检测力和力臂的作图及滑轮组的连接.如作图题.
网址:http://m.1010jiajiao.com/timu3_id_1413824[举报]
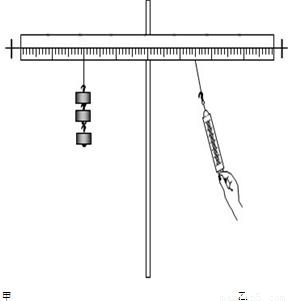
小强在探究“杠杆的平衡条件”时,如图1所示:

下面是他所设计的探究“杠杆平衡条件”的步骤:
①把杠杆的中点支在支架上;
②把钩码挂在杠杆两边,改变钩码的位置使杠杆平衡;
③记下两边钩码受到的重力,并用尺量出它们的力臂,
分别填入实验数据的表格内;
④改变力和力臂的数值,做三次实验;
⑤求出各次实验的动力乘以动力臂和阻力乘以阻力臂的数值.
(1)该同学在
(2)下表是小强的实验记录,在这两组数据中,他发现实验有一组数据是错误的.经检查,结果是测量阻力臂时读错了,阻力臂的实际值应为
(3)另一个同学小红根据实验现象得出的杠杆平衡条件是:“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离”.为了说明这一结论并不正确,请你在图2所示的杠杠B点上画出需要对杠杠施加的力的示意图和这个力的力臂.
(4)如图3所示,绳子OO′悬吊着质量忽略不计的杠杆,在杆的a点挂上重物G,在O右侧某点b处挂上钩码.重 物G的质量及a到O的距离不变,要使杆保持水平,b点挂的钩码个数(各个钩码质量相同)和b到O的距离的关系是图4中哪一幅图.
查看习题详情和答案>>

下面是他所设计的探究“杠杆平衡条件”的步骤:
①把杠杆的中点支在支架上;
②把钩码挂在杠杆两边,改变钩码的位置使杠杆平衡;
③记下两边钩码受到的重力,并用尺量出它们的力臂,
分别填入实验数据的表格内;
④改变力和力臂的数值,做三次实验;
⑤求出各次实验的动力乘以动力臂和阻力乘以阻力臂的数值.
(1)该同学在
第①
第①
步漏掉了一个重要的步骤.这一步写完整应为把杠杆的中点支在支架上,调节杠杆两端的平衡螺母,使杠杆水平平衡
把杠杆的中点支在支架上,调节杠杆两端的平衡螺母,使杠杆水平平衡
.(2)下表是小强的实验记录,在这两组数据中,他发现实验有一组数据是错误的.经检查,结果是测量阻力臂时读错了,阻力臂的实际值应为
0.6
0.6
m.| 实验序号 | 动力F1/N | 动力臂L1/m | 阻力F2/N | 阻力臂L2/m |
| 1 | 2 | 0.3 | 1 | 0.4 |
| 2 | 1 | 0.4 | 2 | 0.2 |
(4)如图3所示,绳子OO′悬吊着质量忽略不计的杠杆,在杆的a点挂上重物G,在O右侧某点b处挂上钩码.重 物G的质量及a到O的距离不变,要使杆保持水平,b点挂的钩码个数(各个钩码质量相同)和b到O的距离的关系是图4中哪一幅图.
 26、同学们利用图1装置验证“杠杆的平衡条件”,实验中记录的数据如下:
| 物理量 次数 |
动力F1/N | 动力臂L1/cm | 阻力F2/N | 阻力臂L2/cm |
| 1 | 1 | 15 | 1.5 | 10 |
| 2 | 2 | 25 | 2.5 | 20 |
| 3 | 3 | 20 | 4 | 15 |
(2)杠杆在生活中有很多应用.如图2所示,现欲使静止的跷跷板发生转动,可采取的做法是
甲不动,乙向远离支点方向移动(或者乙不动,甲向靠近支点方向移动;或者乙不动,甲蹬地,减小甲对跷跷板的压力)
,并说出能驱使跷跷板发生转动的条件使跷跷板顺时针和逆时针方向转动的力和力臂的乘积不相等(或动力×动力臂≠阻力×阻力臂,或F1L1≠F2L2)
. (2011?安徽模拟)小明同学探究杠杆平衡条件:(不考虑摩擦)
(1)实验前没有挂钩码时,小明发现杠杆右端下倾,此时杠杆处于
平衡
平衡
(选填“平衡”或“非平衡”)状态.这时应将左端的平衡螺母向左
左
调,使杠杆在水平位置平衡,这样做的目的是力臂在杠杆上,便于测量力臂大小
力臂在杠杆上,便于测量力臂大小
.(2)小明用如图甲所示进行三次实验,三次实验数据记录表格如下(其中第三次实验时弹簧测力计的示数如图乙所示),他发现第三次实验中支点两边力和力臂的乘积不相等,检测测力计发现完好无损,则原因可能是
弹簧测力计没有竖直向下拉动,实际力臂小于支点到动力点的距离
弹簧测力计没有竖直向下拉动,实际力臂小于支点到动力点的距离
.| 实验序号 | 动力F1(N) | 动力臂L1(cm) | 阻力F2(N) | 阻力臂L2(cm) |
| 1 | 2 | 4 | 2 | 4 |
| 2 | 4 | 6 | 3 | 8 |
| 3 | 8 | 4 | 6 |
小强在探究“杠杆的平衡条件”时,如图1所示:

下面是他所设计的探究“杠杆平衡条件”的步骤:
①把杠杆的中点支在支架上;
②把钩码挂在杠杆两边,改变钩码的位置使杠杆平衡;
③记下两边钩码受到的重力,并用尺量出它们的力臂,
分别填入实验数据的表格内;
④改变力和力臂的数值,做三次实验;
⑤求出各次实验的动力乘以动力臂和阻力乘以阻力臂的数值.
(1)该同学在______步漏掉了一个重要的步骤.这一步写完整应为______.
(2)下表是小强的实验记录,在这两组数据中,他发现实验有一组数据是错误的.经检查,结果是测量阻力臂时读错了,阻力臂的实际值应为______m.
(3)另一个同学小红根据实验现象得出的杠杆平衡条件是:“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离”.为了说明这一结论并不正确,请你在图2所示的杠杠B点上画出需要对杠杠施加的力的示意图和这个力的力臂.
(4)如图3所示,绳子OO′悬吊着质量忽略不计的杠杆,在杆的a点挂上重物G,在O右侧某点b处挂上钩码.重 物G的质量及a到O的距离不变,要使杆保持水平,b点挂的钩码个数(各个钩码质量相同)和b到O的距离的关系是图4中哪一幅图.
查看习题详情和答案>>

下面是他所设计的探究“杠杆平衡条件”的步骤:
①把杠杆的中点支在支架上;
②把钩码挂在杠杆两边,改变钩码的位置使杠杆平衡;
③记下两边钩码受到的重力,并用尺量出它们的力臂,
分别填入实验数据的表格内;
④改变力和力臂的数值,做三次实验;
⑤求出各次实验的动力乘以动力臂和阻力乘以阻力臂的数值.
(1)该同学在______步漏掉了一个重要的步骤.这一步写完整应为______.
(2)下表是小强的实验记录,在这两组数据中,他发现实验有一组数据是错误的.经检查,结果是测量阻力臂时读错了,阻力臂的实际值应为______m.
| 实验序号 | 动力F1/N | 动力臂L1/m | 阻力F2/N | 阻力臂L2/m |
| 1 | 2 | 0.3 | 1 | 0.4 |
| 2 | 1 | 0.4 | 2 | 0.2 |
(4)如图3所示,绳子OO′悬吊着质量忽略不计的杠杆,在杆的a点挂上重物G,在O右侧某点b处挂上钩码.重 物G的质量及a到O的距离不变,要使杆保持水平,b点挂的钩码个数(各个钩码质量相同)和b到O的距离的关系是图4中哪一幅图.
查看习题详情和答案>>