题目内容
右图为“用DIS(位移传感器、数据采集器、计算机)研究加速度和力的关系”的实验装置。
(1)在该实验中必须采用控制变量法。平衡摩擦后,应保持___________不变,用钩码所受的重力作为___________,用DIS测小车的加速度。


(2)改变所挂钩码的数量,多次重复测量。在某次实验中根据测得的多组数据画出a F关系图线(如图所示)。
①分析此图线的OA段可得出的实验结论是 ____________________。
②此图线的AB段明显偏离直线,造成此误差的主要原因是( )
A.小车与轨道之间存在摩擦 B.导轨保持了水平状态
C.所挂钩码的总质量太大 D.所用小车的质量太大
【答案】
(1)小车的总质量 小车所受外力 (2) 在质量不变的条件下,加速度与外力成正比 C
【解析】
试题分析:(1)“用DIS(位移传感器、数据采集器、计算机)研究加速度和力的关系”的实验采用了控制变量法来验证牛顿第二定律,所以应保持小车的总质量不变,用钩码所受的重力作为小车所受外力,来探究力与加速度的关系;(2)①由OA段直线,证明了a F成正比②设钩码的质量为m,小车的质量为M,以小车、钩码整体为研究对象得: ,以小车为研究对象得
 ,联立解得
 ,当
 时
 ,本实验用钩码的总重力代替小车的拉力,而实际上小车所受的拉力要小于小盘和砝码的总重力,小盘和砝码的总质量越接近于小车的质量,误差越大;反之小盘和砝码的总质量越小于小车的质量,实验误差越小,所以本实验的选项C正确。
考点:“探究加速度与力、质量的关系”实验 牛顿第二定律

练习册系列答案
 名校练考卷期末冲刺卷系列答案
相关题目
 某实验小组用DIS实验系统研究小车在斜面上的运动规律.右图是将小车在斜面底端以一定初速度推出后得出的s-t图象,纵坐标的单位是cm,横坐标的单位是s.在图中记录的运动过程中,速度为零的时刻是
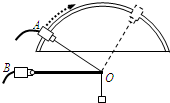 如图所示,某小组同学利用DIS实验装置研究支架上力的分解A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
 如图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂在一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角
重复上述①②③④,得到图示表格a.
(1)根据表格a,A传感器对应的是表中力______(填“F1”或“F2”).钩码质量为______kg(保留1位有效数字).
 如图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
| F1 | 1.001 | 0.580 | … | 1.002 | … |
| F2 | -0.868 | -0.291 | … | 0.865 | … |
| θ | 30° | 60° | … | 150° | … |
A.因为事先忘记调零
B.何时调零对实验结果没有影响
C.为了消除横杆自身重力对结果的影响
D.可以完全消除实验的误差.
如图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角
重复上述实验步骤,得到表格.
根据表格A传感器对应的是表中力 (选填“F1”或“F2”).钩码质量为 kg(保留一位有效数字).

①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角
重复上述实验步骤,得到表格.
| F1 | 1.001 | 0.580 | … | 1.002 | … |
| F2 | -0.868 | -0.291 | … | 0.865 | … |
| θ | 30° | 60° | … | 150° | … |
