题目内容
2. 如图所示,光滑平行的金属导轨水平放置,间距L=0.2m,其左端接有R=1Ω的定值电阻,磁感应强度大小为B=0.5T的匀强磁场垂直于导轨平面向下.导体棒MN垂直静置在导轨上,不计导轨和导体棒的电阻.在平行于导轨的变力F=1+0.1t(N)的作用下,导体棒由静止开始向右做匀加速运动,运动过程中导体棒与导轨始终接触良好,则下列说法中正确的是( )
| A. | 导体棒的质量为1 kg | |
| B. | 导体棒的质量为0.1 kg | |
| C. | 导体棒的加速度为1 m/s2 | |
| D. | 导体棒由静止开始运动10 s过程通过定值电阻的电荷量为50 C |
分析 导体棒做匀加速运动,根据牛顿第二定律和安培力与速度的关系式,得到F与t的表达式,对照F=1+0.1t(N)求出导体棒的质量m和加速度a.根据法拉第定律和欧姆定律、电量与电流的关系式求通过定值电阻的电荷量.
解答 解:ABC、导体棒在力F的作用下由静止开始做匀加速运动,则F-F安=ma,而F安=BIL=B$\frac{BLat}{R}$•L=$\frac{{B}^{2}{L}^{2}at}{R}$,所以有F=ma+$\frac{{B}^{2}{L}^{2}at}{R}$,由题设 F=1+0.1t (N)可得:ma=1,$\frac{{B}^{2}{L}^{2}at}{R}$=0.1,代入数据解得 m=0.1 kg,a=10 m/s2,故A、C错误,B正确;
D、由静止开始运动10 s过程导体棒的位移 x1=$\frac{1}{2}a{t}^{2}$=$\frac{1}{2}×10×1{0}^{2}$m=500m,通过定值电阻的电荷量 q=$\frac{△Φ}{R}$=$\frac{BLx}{R}$,代入数据可得 q=50 C,故D正确.
故选:BD
点评 本题采用解析法得到F与t的关系式是解答的关键,由此分析导体棒的运动过程,应用E=BLv、欧姆定律、安培力公式列式.要掌握经验公式q=$\frac{△Φ}{R}$,由此求感应电量.

练习册系列答案
相关题目
12.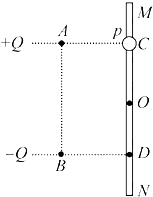 如图所示,固定于同一条竖直线上的A、B是两个带等量异种电荷的点电荷,电荷量分别为+Q和-Q,A、B相距为2d.MN是竖直放置的光滑绝缘细杆,另有一个穿过细杆的带电小球p,质量为m、电荷量为+q(可视为点电荷,不影响电场的分布),现将小球p从与点电荷A等高的C处由静止开始释放,小球p向下运动到距C点距离为d的O点时,速度为v.已知MN与AB之间的距离为d,静电力常量为k,重力加速度为g.则根据已知信息能定量得到的物理量是( )
 如图所示,固定于同一条竖直线上的A、B是两个带等量异种电荷的点电荷,电荷量分别为+Q和-Q,A、B相距为2d.MN是竖直放置的光滑绝缘细杆,另有一个穿过细杆的带电小球p,质量为m、电荷量为+q(可视为点电荷,不影响电场的分布),现将小球p从与点电荷A等高的C处由静止开始释放,小球p向下运动到距C点距离为d的O点时,速度为v.已知MN与AB之间的距离为d,静电力常量为k,重力加速度为g.则根据已知信息能定量得到的物理量是( )
| A. | O点处的电场强度E | |
| B. | C、O间的电势差UCO | |
| C. | 小球p经过与点电荷B等高的D点时的速度V | |
| D. | 小球p在向下运动中C至D的时间T |
13.在探究功与速度变化量的关系的实验中橡皮筋释放后,关于小车的运动,下列说法正确的是( )
| A. | 一直做匀速直线运动 | |
| B. | 先做匀加速直线运动,再做匀速直线运动 | |
| C. | 先做加速度减小的变加速直线运动,再做匀速直线运动 | |
| D. | 先做加速度增大的变加速直线运动,再做匀速直线运动 |
 有一金属棒弯折程度如图所示,其中ab=bc=L,在垂直于ab、bc棒所决定的平面内有一匀强磁场区域.磁感强度为B,ab与虚线夹角为45°,若让棒沿图中虚线方向以速度v匀速向右运动,则ac两点的电势差为(1+$\frac{\sqrt{2}}{2}$)BLv;若让棒沿bc方向以速度v匀速向下运动,则ac两点的电势差为$\frac{\sqrt{2}}{2}$BLv.

7.某研究性学习小组设计了利用力传感器和光电门传感器探究“动能定理”的实验,他们将力传感器固定在小车上,用不可伸长的细线通过一个定滑轮与重物G相连,用力传感器记录小车受到拉力的大小.在水平轨道上A、B两点各固定一个光电门传感器,用于测量小车通过A、B两点时的速度v1和v2,如图所示.在小车上增减砝码来改变小车质量,用不同的重物G来改变拉力的大小,摩擦力不计.

(1)实验主要步骤如下:
①测量小车和拉力传感器的总质量M1,把细线的一端固定在力传感器上,另一端通过定滑轮与重物G相连,正确连接所需电路;
②将小车停在点C,由静止开始释放小车,小车在细线拉动下运动.除了光电门传感器测量速度和力传感器测量拉力的数据以外,还应该记录的物理量为两光电门间的距离;
③改变小车的质量或重物的质量,重复②的操作.
(2)右侧表格中M是M1与小车中砝码质量之和,△Ek为动能变化量,F是拉力传感器的示数,W是F在A、B间所做的功.表中的△E3=0.600,W3=0.610(结果保留三位有效数字).
(3)根据上述实验数据可以得出的实验结论:在实验误差允许的范围内,物体所受合外力的功等于动能的变化量.

(1)实验主要步骤如下:
①测量小车和拉力传感器的总质量M1,把细线的一端固定在力传感器上,另一端通过定滑轮与重物G相连,正确连接所需电路;
| 次数 | M/kg | (v22-v12)/m2s-2 | △Ek/J | F/N | W/J |
| 1 | 0.500 | 0.760 | 0.190 | 0.400 | 0.200 |
| 2 | 0.500 | 1.65 | 0.413 | 0.840 | 0.420 |
| 3 | 0.500 | 2.40 | △E3 | 1.22 | W3 |
| 4 | 1.00 | 2.40 | 1.20 | 2.42 | 1.21 |
| 5 | 1.00 | 2.84 | 1.42 | 2.86 | 1.43 |
③改变小车的质量或重物的质量,重复②的操作.
(2)右侧表格中M是M1与小车中砝码质量之和,△Ek为动能变化量,F是拉力传感器的示数,W是F在A、B间所做的功.表中的△E3=0.600,W3=0.610(结果保留三位有效数字).
(3)根据上述实验数据可以得出的实验结论:在实验误差允许的范围内,物体所受合外力的功等于动能的变化量.
 如图所示,两块平行金属极板MN水平放置,板长L=1m,间距d=$\frac{\sqrt{3}}{3}$m,两金属板间电压UMN=1×10⁴V;在平行金属板右侧依次存在ABC和FGH两个全等的正三角形区域,正三角形ABC内存在垂直纸面向里的匀强磁场B1,三角形的上顶点A与上金属板M平齐,BC边与金属板平行,AB边的中点P恰好在下金属板N的右端点;正三角形FGH内存在垂直纸面向外的匀强磁场B2,已知A、F、G处于同一直线上,B、C、H也处于同一直线上,AF两点距离为$\frac{2}{3}$m.现从平行金属极板MN左端沿中心轴线方向入射一个重力不计的带电粒子,粒子质量m=3×10⁻¹⁰kg,带电量q=+1×10⁻⁴C,初速度v0=1×10⁵m/s.
11. 如图所示,光滑水平面上放一质量为M的木板,开始时木板用销钉固定,一质量为m的小木块(可视为质点),以水平初速度v0滑上木板,测得了木块滑出木板时的速度恰好为$\frac{v_0}{2}$.若去掉固定木板的销钉,同样的木块仍以v0滑上木板,则木块滑出木板后速度变为$\frac{{v}_{0}}{3}$.木板质量与木块质量的比值为( )
 如图所示,光滑水平面上放一质量为M的木板,开始时木板用销钉固定,一质量为m的小木块(可视为质点),以水平初速度v0滑上木板,测得了木块滑出木板时的速度恰好为$\frac{v_0}{2}$.若去掉固定木板的销钉,同样的木块仍以v0滑上木板,则木块滑出木板后速度变为$\frac{{v}_{0}}{3}$.木板质量与木块质量的比值为( )
| A. | 2:1 | B. | 16:5 | C. | 3:1 | D. | 8:5 |
12. 如图所示,一个半球形的碗放在桌面上,碗口水平,O点为其球心,碗的内表面及碗口是光滑的.一根细线跨在碗口上,线的两端分别系有质量为m1和m2的小球.当它们处于平衡状态时,质量为m1的小球与O点的连线与水平线的夹角为α=90°,质量为m2的小球位于水平地面上,设此时质量为m2的小球对地面压力大小为FN,细线的拉力大小为FT,则( )
 如图所示,一个半球形的碗放在桌面上,碗口水平,O点为其球心,碗的内表面及碗口是光滑的.一根细线跨在碗口上,线的两端分别系有质量为m1和m2的小球.当它们处于平衡状态时,质量为m1的小球与O点的连线与水平线的夹角为α=90°,质量为m2的小球位于水平地面上,设此时质量为m2的小球对地面压力大小为FN,细线的拉力大小为FT,则( )
| A. | FN=(m2-m1)g | B. | FN=m2g | C. | FT=0 | D. | FT=(m2-$\frac{\sqrt{2}}{2}$m1)g |