题目内容
11. 如图所示,水平面O点左侧光滑、右侧粗糙.物体质量为M,静置于水平面上,物体的右侧表面是半径为R的$\frac{1}{4}$圆形光滑轨道,轨道最低点与水平面相切,水平面上放置一轻弹簧,弹簧右端固定在竖直墙上,处于自由状态时左端刚好在O点,将质量为m(m<M)的滑块从圆形轨道顶端由静止释放,滑块压缩弹簧被弹回到O点时恰好静止.若弹簧始终处在弹性限度内,重力加速度为g,求:
(1)滑块离开物体时,物体的速度;
(2)弹簧的最大弹性势能.
分析 (1)滑块在物体M上下滑时,M向左退,根据系统水平方向动量守恒和机械能守恒列式,求解滑块离开物体时物体的速度;
(2)根据能量守恒定律求弹簧的最大弹性势能.
解答 解:(1)滑块在物体上下滑的过程,取水平向右为正方向,根据动量守恒定律和机械能守恒定律得:
0=mvm-MvM;
mgR=$\frac{1}{2}$mvm2+$\frac{1}{2}$MvM2;
解得 vm=$\sqrt{\frac{2MgR}{M+m}}$
(2)设弹簧的最大弹性势能为Ep.
根据能量守恒定律得:
滑块向右压缩弹簧的过程有:$\frac{1}{2}$mvm2=fL+Ep.
对整个过程有:$\frac{1}{2}$mvm2=2fL
联立解得 Ep=$\frac{MmgR}{2(M+m)}$
答:(1)滑块离开物体时,物体的速度是$\sqrt{\frac{2MgR}{M+m}}$;
(2)弹簧的最大弹性势能是$\frac{MmgR}{2(M+m)}$.
点评 解决本题的关键要明确滑块在下滑的过程中,系统的水平动量守恒,但总动量并不守恒.要正确分析能量是如何转化的,注意选取研究的过程.

练习册系列答案
 怎样学好牛津英语系列答案
 导学教程高中新课标系列答案
相关题目
1. 在世界机器人大赛上.中科大“蓝鹰”队机器人“可佳”现要执行一项任务.给它设定了如下动作程序:机器人在平面内.由点(0,0)出发.沿直线运动到点(3,1).然后又由点(3,1)沿直线运动到点(1,4).然后又由点(1,4)沿直线运动到点(5,5).然后又由点(5,5)沿直线运动到点(2,2).该个过程中机器人所用时间是2$\sqrt{2}$s.则下列说法正确的是( )
 在世界机器人大赛上.中科大“蓝鹰”队机器人“可佳”现要执行一项任务.给它设定了如下动作程序:机器人在平面内.由点(0,0)出发.沿直线运动到点(3,1).然后又由点(3,1)沿直线运动到点(1,4).然后又由点(1,4)沿直线运动到点(5,5).然后又由点(5,5)沿直线运动到点(2,2).该个过程中机器人所用时间是2$\sqrt{2}$s.则下列说法正确的是( )
| A. | 机器人的运动轨迹是一条直线 | |
| B. | 机器人不会两次通过同一点 | |
| C. | 整个过程中机器人的位移大小为2$\sqrt{2}$m | |
| D. | 整个过程中机器人的平均速率为1m/s |
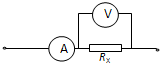 如图所示是用电压表
 和电流表
 测电阻的一种连接方法,Rx为待测电阻.如果
 的读数是4.50V,
 的读数是25.0mA,电压表的电阻是1.0kΩ,求:
19. 刀的刃部一般比较薄,刀刃对木块产生的力F可分解为如图所示的两个相同的分力F1,F2,下列说法正确的是( )
 刀的刃部一般比较薄,刀刃对木块产生的力F可分解为如图所示的两个相同的分力F1,F2,下列说法正确的是( )
| A. | 同样大小的F作用下,刃部越薄,F1与F2越大 | |
| B. | 同样大小的F作用下,刃部越薄,F1与F2越小 | |
| C. | F越大,F1与F2越小 | |
| D. | F分解成F1与F2时不遵守平行四边形定则 |
6.2016年10月19日,我国发射的“神舟十一号”飞船在393km高的轨道上运行的“天宫二号”成功对接.下列说法正确的是( )
| A. | “神舟十一号”在加速升空过程中机械能守恒 | |
| B. | 对接后两者绕地球做匀速圆周运动的速度小于7.9km/s | |
| C. | 对接后两者绕地球做匀速圆周运动的速度小于地球同步卫星的运行速度 | |
| D. | “神舟十一号”一定是在393km高的圆轨道上直接加速追上“天宫二号”完成 |
16. 如图所示,直立的弹簧下端固定在地面上,在距弹簧上端h=1m处有一质量为m=200g的钢球自由下落,落到弹簧上以后,弹簧的最大压缩量为10cm,若球与弹簧碰撞时无能量损失,g=10m/s2,则弹簧的最大弹性势能是 ( )
 如图所示,直立的弹簧下端固定在地面上,在距弹簧上端h=1m处有一质量为m=200g的钢球自由下落,落到弹簧上以后,弹簧的最大压缩量为10cm,若球与弹簧碰撞时无能量损失,g=10m/s2,则弹簧的最大弹性势能是 ( )
| A. | 2J | B. | 2.2J | C. | 20J | D. | 22J |
3.重200N的木箱在80N的水平拉力作用下沿水平面运动,它与水平面间的动摩擦因数为0.2,则木箱受到的摩擦力大小为 ( )
| A. | 200N | B. | 80N | C. | 40N | D. | 16N |
1.某同学做奥斯特实验时,把小磁针放在水平的通电直导线的下方,当通电后发现小磁针不动,稍微用手拨动一下小磁针,小磁针转动180°后静止不动,由此可知通电直导线上电流的方向是( )
| A. | 自北向南 | B. | 自南向北 | C. | 自西向东 | D. | 自东向西 |