题目内容
在“研究杠杆平衡的条件”实验中:(1)把杠杆挂在支架上,没有挂钩码时,发现杠杆右端下倾,可将右端螺母向 (选填“左”或“右”)边旋转,使杠杆在水平位置平衡.
(2)实验中共有6个相同的钩码,杠杆上每格距离相等,如果已经挂有2个钩码,如图所示,为了使杠杆在水平位置平衡,在图上画出你挂钩码的数量和位置.
(3)在上面实验平衡的基础上每边再各加一个钩码,杠杆的 边(选填“左”或“右”)会下沉.

【答案】分析:(1)调节杠杆在水平位置平衡时,平衡螺母向上翘的一端移动.
(2)设杠杆的一个小格为L,一个钩码的重是G,根据杠杆平衡条件,右端挂2个、3个、4个钩码时的位置.
(3)求出左端的力和力臂的乘积和右端的力和力臂的乘积,进行比较力和力的乘积大的一端下沉.
解答:解:(1)杠杆右端下倾,左端上翘,平衡螺母向上翘的左端移动.
(2)共有6个相同的钩码,杠杆左端如果已经挂有2个钩码,杠杆的右端只可能挂1个、2个、3个、4个,
设杠杆的一个小格为L,一个钩码的重是G,
根据杠杆平衡条件得,
当杠杆右端挂1个钩码时,2G×3L=G×nL,n=6(格),杠杆右端只有5个小格,所以杠杆右端不能挂1个钩码.
当杠杆右端挂2个钩码时,2G×3L=2G×nL,n=3(格),2个钩码挂在3格处.
当杠杆右端挂3个钩码时,2G×3L=3G×nL,n=2(格),3个钩码挂在2格处.
当杠杆右端挂4个钩码时,2G×3L=4G×nL,n=1.5(格),4个钩码挂在1.5格处.
一般情况下杠杆在每一个小格处有挂环,并且杠杆两端一般不在相同的位置挂钩码,所以最好选择3个钩码挂在2格处.如图.

(3)杠杆平衡的基础上每边再各加一个钩码,
杠杆左端:3G×3L=9GL,
杠杆右端:4G×2L=8GL,
9GL>8GL,杠杆的左端下沉.
故答案为:(1)左;(2)如上图.(3)左.
点评:本题要注意只有6个钩码进行实验,杠杆的长度是一定的,根据这个条件,确定杠杆右侧所挂的钩码个数和位置.

练习册系列答案
 天天向上一本好卷系列答案
 小学生10分钟应用题系列答案
相关题目
 (2007?越秀区一模)(1)在研究杠杆平衡条件的实验中,首先要使杠杆在水平位置平衡,其目的是使
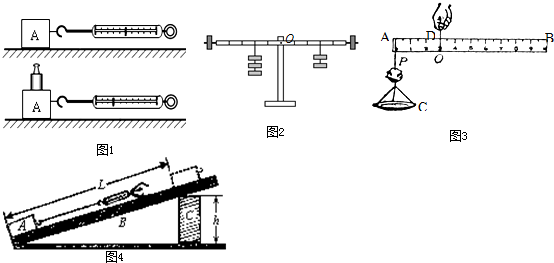
 (1)在研究杠杆平衡条件的实验中,首先要使杠杆在水平位置平衡,其目的是使
______;小明用如图所示的装置验证杠杆的平衡条件,调节右边钩码的个数和悬挂位置,使杠杆水平平衡时,读出弹簧测力计的示数F1=1.1N,钩码对杠杆的拉力F2=1.47N,测得支点O到这两个作用点的距离L1=20cm,L2=10cm,他将所得数据直接代入杠杆平衡条件的公式中,发现F1?L1和F2?L2并不相等,从而认为杠杆的平衡条件不一定是F1?L1=F2?L2,小明的失误地方是______.
(2)交流与评估是科学探究中的一个重要环节.在探究滑轮组机械效率与物重关系的实验中,小明和小峰用同一滑轮组装置做了三次实验,测得的有关数据如下表所示.
 (1)在研究杠杆平衡条件的实验中,首先要使杠杆在水平位置平衡,其目的是使
| 实验次数 | 重物质量 /kg | 重物上升距离 /m | 弹簧测力计的示数/N | 拉力作用点移动距离/m | 滑轮组机械 效率 |
| 1 | 0.1 | 0.1 | 0.6 | 0.3 | |
| 2 | 0.2 | 0.1 | 0.9 | 0.3 | 74.1% |
| 3 | 0.3 | 0.1 | 1.1 | 0.3 | 90.9% |
①根据表中的数据,计算出第一次实验中的机械效率:______.(取g=10N/kg)
②从上述实验数据可得出,机械效率与物重的定性关系为:______.
③请你就如何提高滑轮组的机械效率提出自己的建议.(只需提1条)______.
某同学做“研究杠杆平衡条件”的实验时,得到的两组数据如表中所示.
实验序号 | 动力F1/N | 动力臂L1/ m | 阻力F2/N | 阻力臂L2/ m |
1 | 1 | 0.08 | 2 | 0.04 |
2 | 2 | 0.2 | 1 | 0.1 |

这两组数据中肯定序号为____的一组有错误.如果他的操作没有错,砝码重及力臂值也没有错,那么产生此组数据错误的原因是_______________.
如图所示,想使杠杆在水平位置平衡,以便测量力臂,她可以采取的做法是:
(写出一条即可);
(1)在研究杠杆平衡条件的实验中,首先要使杠杆在水平位置平衡,其目的是使
______;小明用如图所示的装置验证杠杆的平衡条件,调节右边钩码的个数和悬挂位置,使杠杆水平平衡时,读出弹簧测力计的示数F1=1.1N,钩码对杠杆的拉力F2=1.47N,测得支点O到这两个作用点的距离L1=20cm,L2=10cm,他将所得数据直接代入杠杆平衡条件的公式中,发现F1?L1和F2?L2并不相等,从而认为杠杆的平衡条件不一定是F1?L1=F2?L2,小明的失误地方是______.
(2)交流与评估是科学探究中的一个重要环节.在探究滑轮组机械效率与物重关系的实验中,小明和小峰用同一滑轮组装置做了三次实验,测得的有关数据如下表所示.
他俩与其它小组的同学进行了交流.请你对表中的实验数据进行分析比较,回答下列问题:
①根据表中的数据,计算出第一次实验中的机械效率:______.(取g=10N/kg)
②从上述实验数据可得出,机械效率与物重的定性关系为:______.
③请你就如何提高滑轮组的机械效率提出自己的建议.(只需提1条)______.

______;小明用如图所示的装置验证杠杆的平衡条件,调节右边钩码的个数和悬挂位置,使杠杆水平平衡时,读出弹簧测力计的示数F1=1.1N,钩码对杠杆的拉力F2=1.47N,测得支点O到这两个作用点的距离L1=20cm,L2=10cm,他将所得数据直接代入杠杆平衡条件的公式中,发现F1?L1和F2?L2并不相等,从而认为杠杆的平衡条件不一定是F1?L1=F2?L2,小明的失误地方是______.
(2)交流与评估是科学探究中的一个重要环节.在探究滑轮组机械效率与物重关系的实验中,小明和小峰用同一滑轮组装置做了三次实验,测得的有关数据如下表所示.
| 实验次数 | 重物质量 /kg | 重物上升距离 /m | 弹簧测力计的示数/N | 拉力作用点移动距离/m | 滑轮组机械 效率 |
| 1 | 0.1 | 0.1 | 0.6 | 0.3 | |
| 2 | 0.2 | 0.1 | 0.9 | 0.3 | 74.1% |
| 3 | 0.3 | 0.1 | 1.1 | 0.3 | 90.9% |
①根据表中的数据,计算出第一次实验中的机械效率:______.(取g=10N/kg)
②从上述实验数据可得出,机械效率与物重的定性关系为:______.
③请你就如何提高滑轮组的机械效率提出自己的建议.(只需提1条)______.
