题目内容
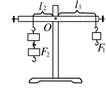
如图示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。
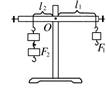
①实验前,应先调节杠杆在 位置平衡。这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 。调节时,如发现杠杆左端偏高,应如何操作: 。
②某实验小组记录两组数据如下:
|
实验序号 |
动力F1/N |
动力臂l1/cm |
阻力F2/N |
阻力臂l2/cm |
|
1 |
2 |
20 |
1 |
10 |
|
2 |
1 |
8 |
2 |
4 |
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误。检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小)。
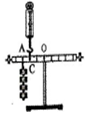
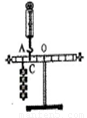
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是 。
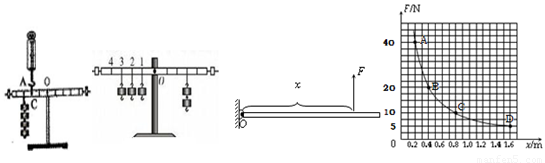
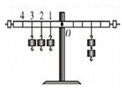
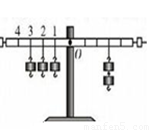
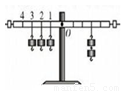
④若某次实验采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
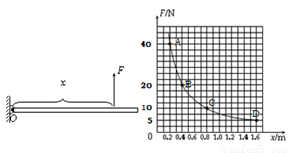
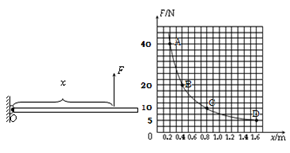
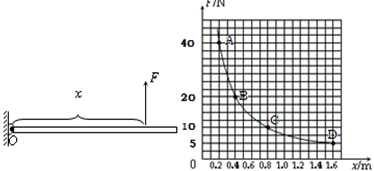
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力——位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示。由图可知金属杆重 N。
水平,杠杆力臂大小,向左调节杠杆左侧平衡螺母或向左调节杠杆右侧平衡螺母
②1,小③变大,该力的力臂变短了(此时的力臂不是OC了)④ D ⑤ 10
【解析】实验前调节杠杆在水平位置平衡,力臂在杠杆上,便于测量力臂大小,同时消除杠杆重对杠杆杠杆平衡的影响;根据杠杆平衡条件进行判断;杠杆在水平位置平衡,阻力、阻力臂不变,弹簧测力计倾斜拉动杠杆时,动力臂变小,动力变大;当杠杆上挂多组钩码时,力和力臂增加,使实验复杂化,给实验带来难度.①杠杆在水平位置平衡,力臂在杠杆上,便于测量力臂大小.
②2N×20cm>1N×10cm,不符合杠杆平衡条件,实验数据有错误.如果是动力臂有错误,根据杠杆平衡条件得,动力臂应该为5cm,所以动力臂的实际值比测量值要小.
1N×8cm=2N×4cm,符合杠杆平衡条件,实验数据正确.③杠杆在水平位置平衡,阻力、阻力臂不变,弹簧测力计倾斜拉动杠杆时,动力臂变小,动力变大,所以弹簧测力计示数会变大.④当杠杆上挂多组钩码时,力和力臂增加,虽然也能得出正确的结论,但是使实验复杂化,给实验带来难度.

 步步高达标卷系列答案
如图示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。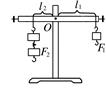
①实验前,应先调节杠杆在 位置平衡。这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 。调节时,如发现杠杆左端偏高,应如何操作: 。
②某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂l1/cm | 阻力F2/N | 阻力臂l2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是 。(2分)
④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑤如图所示,某实验小组选用长1.6m、可绕O点在竖直平面内自由转动且粗细均匀的一根金属杆,将一个“拉力——距离传感器”竖直装置在杆上,并使杠杆在水平位置始终保持平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示。由图可知金属杆重 N。
如图示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。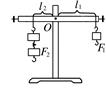
①实验前,应先调节杠杆在 位置平衡。这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 。调节时,如发现杠杆左端偏高,应如何操作: 。
②某实验小组记录两组数据如下:
| 实验序号 | 动力F1/N | 动力臂l1/cm | 阻力F2/N | 阻力臂l2/cm |
| 1 | 2 | 20 | 1 | 10 |
| 2 | 1 | 8 | 2 | 4 |
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:“变大”、“变小”或“保持不变”),其原因是 。

④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。

A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力——位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图15所示。由图可知金属杆重 N。
如图示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。
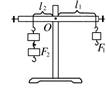
①实验前,应先调节杠杆在 位置平衡。这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 。调节时,如发现杠杆左端偏高,应如何操作: 。
②某实验小组记录两组数据如下:
|
实验序号 |
动力F1/N |
动力臂l1/cm |
阻力F2/N |
阻力臂l2/cm |
|
1 |
2 |
20 |
1 |
10 |
|
2 |
1 |
8 |
2 |
4 |
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误。检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小)。
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:“变大”、“变小”或“保持不变”),其原因是 。

④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑤如图所示,实验小组选用长1.6m、粗细均匀的一只金属杆,绕O点在竖直平面内自由转动,同时将一个“拉力——位移传感器”竖直作用在杆上,并使杠杆在水平位置始终保持平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图15所示。由图可知金属杆重 N。

如图示,某小组研究“杠杆的平衡条件”,器材:有刻度的杠杆、若干个相同的钩码、弹簧测力计等,O为杠杆的支点。
①实验前,应先调节杠杆在 位置平衡。这样做,除了可以消除自身的重力影响,还可以方便地测量或读出 。调节时,如发现杠杆左端偏高,应如何操作: 。
②某实验小组记录两组数据如下:
|
实验序号 |
动力F1/N |
动力臂l1/cm |
阻力F2/N |
阻力臂l2/cm |
|
1 |
2 |
20 |
1 |
10 |
|
2 |
1 |
8 |
2 |
4 |
根据分析,这组数据中,实验序号为 (选填:“1”或“2”)的一组肯定有错误。检查发现是测量动力臂时读错了,动力臂的实际值比记录值 (选填:大或小)。
③如图所示,弹簧测力计在C处由竖直向上逐渐向右倾斜拉动杠杆,仍使杠杆在水平位置保持平衡,则弹簧测力计的示数将 (选填:变大、变小或保持不变),其原因是 。(2分)
④某次实验中,若采取如图所示的方式悬挂钩码,杠杆也能在水平位置保持平衡(杠杆上每格等距),但老师却往往提醒大家不要采用这种方式,这主要是以下哪种原因 (选填字母)。
A.一个人无法独立操作 B.需要使用太多的钩码
C.力臂与杠杆不重合 D.力和力臂数目过多
⑤如图所示,某实验小组选用长1.6m、可绕O点在竖直平面内自由转动且粗细均匀的一根金属杆,将一个“拉力——距离传感器”竖直装置在杆上,并使杠杆在水平位置始终保持平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图所示。由图可知金属杆重 N。